Quatro pernas, um motor a hidrogénio e uma meta para 2035
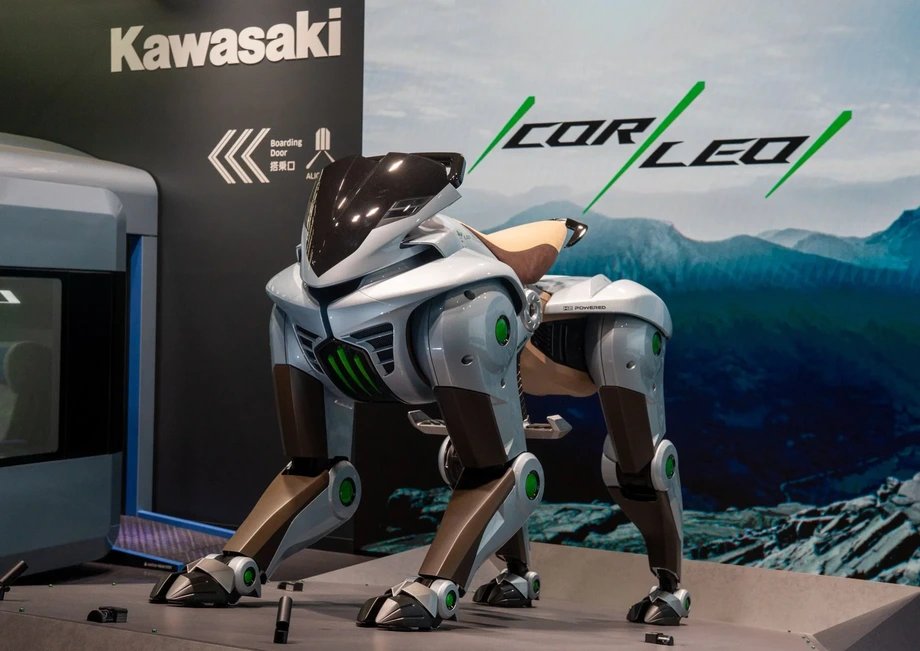
A Kawasaki Heavy Industries está a desenvolver o CORLEO, um veículo com quatro pernas robóticas e um motor a hidrogénio, com dois grandes objetivos: utilização na Expo 2030 Riade, na Arábia Saudita, e comercialização em 2035. Antes disso, está prevista a apresentação de um modelo à escala real no salão de motociclos EICMA, em Milão, de 5 a 8 de novembro de 2026, onde os visitantes poderão vê-lo, mas não experimentá-lo.
Índice
- Quatro pernas, um motor a hidrogénio e uma meta para 2035
- O que os visitantes verão em Milão
- Como as pernas recorrem à tecnologia dos motociclos
- Direção através do peso do corpo
- Por que razão o motor a hidrogénio produz eletricidade
- A iniciativa SAFE ADVENTURE vai além do veículo
- As etapas de Osaka a Riade
- Primeiro o simulador, com outras utilizações em estudo
- Pontos principais
O projeto combina duas áreas do grupo industrial japonês que normalmente têm finalidades distintas: a robótica e os motociclos. O CORLEO substitui as rodas por pernas controladas de forma independente e recorre à tecnologia dos motociclos para gerir o movimento, o equilíbrio e os impactos provocados por terrenos irregulares. Os condutores controlariam a direção ao deslocarem o peso do corpo, de uma forma que a Kawasaki compara à equitação.
No seu anúncio sobre o desenvolvimento do CORLEO, datado de 3 de dezembro de 2025, a Kawasaki afirmou ter criado a SAFE ADVENTURE Business Development Team, que responde diretamente ao presidente da empresa. Esta estrutura dedicada integra o conceito nos planos de desenvolvimento da empresa, que incluem também um simulador de condução com conclusão prevista para 2027.
O calendário prevê a apresentação em Milão nove anos antes do lançamento comercial pretendido. A Kawasaki ainda não anunciou o preço, os mercados de venda, a autonomia, a velocidade máxima, a capacidade de hidrogénio ou a data de entrega aos clientes. Para os potenciais condutores, os marcos mais próximos são, por isso, um modelo para exposição e um simulador, seguidos da utilização prevista em Riade.
O que os visitantes verão em Milão
Está prevista a presença do CORLEO na exposição de motociclos da Kawasaki, no centro de exposições Fiera Milano Rho, no pavilhão 11, stand N46. O evento estará aberto ao público de 5 a 8 de novembro de 2026, após dois dias reservados à imprensa e aos profissionais do setor.
O modelo à escala real permitirá aos visitantes avaliar as dimensões de uma máquina situada entre um motociclo e um robô conduzível. Não será possível experimentar o CORLEO no stand. A Kawasaki descreve o projeto como uma nova forma de mobilidade pessoal, com pernas concebidas para transportar um condutor por locais de difícil acesso para os veículos convencionais.
O CORLEO foi apresentado pela primeira vez como conceito na mostra Future Life Expo: Future City, durante a Expo 2025 Osaka, Kansai. A Kawasaki afirma que essa apresentação gerou cerca de 1,2 mil milhões de impressões nas redes sociais. As impressões contabilizam as vezes que um conteúdo aparece nos ecrãs, pelo que uma pessoa que veja várias publicações pode contribuir mais do que uma vez para esse número.
A passagem de Osaka para uma grande exposição de motociclos reflete também as origens do projeto. A Kawasaki apresenta o CORLEO como algo que uma pessoa conduz ativamente, recorrendo aos movimentos e ao equilíbrio do corpo, e não simplesmente como um robô que transporta um passageiro passivo.
Como as pernas recorrem à tecnologia dos motociclos
As quatro pernas do CORLEO foram concebidas para ajustar a posição consoante as características do terreno. O sistema de controlo coordena as pernas para suportar a máquina e o condutor, enquanto as partes em contacto com o solo foram concebidas para proporcionar aderência. A vantagem pretendida é a flexibilidade: uma perna pode levantar-se e escolher um novo ponto de apoio quando uma roda teria de passar por cima de um obstáculo.
A Kawasaki identifica as pernas traseiras como uma ligação direta à sua engenharia de motociclos. Recorrem a uma estrutura baseada num braço oscilante, o componente móvel que suporta a roda traseira de um motociclo e lhe permite subir e descer ao passar por irregularidades.
No CORLEO, as pernas traseiras podem mover-se para cima e para baixo de forma independente para absorver os impactos. A Kawasaki afirma que isso deverá ajudar o condutor a manter uma postura que facilite a observação do terreno à sua frente. Ao conseguir manter os olhos no percurso, o condutor tem mais oportunidades de reagir ao obstáculo seguinte.
A Kawasaki descreve a combinação pretendida como a capacidade da robótica para lidar com terrenos acidentados, aliada à manobrabilidade e à estabilidade desenvolvidas nos motociclos. Entre as ambições declaradas pela empresa estão a utilização em montanhas e em zonas com água, o que torna central para o projeto a coordenação entre a aderência, o movimento das pernas e a posição do condutor.
Direção através do peso do corpo
Os comandos propostos para o CORLEO substituem a combinação habitual de guiador e acelerador por alterações da postura e da distribuição do peso. Os sensores detetam os movimentos do condutor e o sistema de controlo traduz-os em instruções para as pernas.
O condutor indica a direção através dos movimentos do corpo, enquanto a máquina trata das operações necessárias para posicionar os apoios e manter o equilíbrio. Esta divisão de tarefas é essencial ao conceito: uma pessoa não consegue controlar individualmente quatro pernas robóticas e, ao mesmo tempo, observar um percurso difícil.
A Kawasaki afirma que as funções de assistência se destinam a ajudar as pessoas a atravessar terrenos exigentes de forma fácil e segura. Trata-se de um objetivo de desenvolvimento que envolve tanto o condutor como a máquina. Os comandos terão de interpretar movimentos intencionais e, ao mesmo tempo, lidar com o movimento provocado por irregularidades, inclinações e alterações do piso.
O simulador planeado permitirá desenvolver e experimentar este método de condução invulgar antes das vendas comerciais. É também uma oportunidade de negócio distinta, uma vez que a Kawasaki pretende aplicar os avanços do projeto CORLEO para além do veículo físico.
Por que razão o motor a hidrogénio produz eletricidade
O sistema de propulsão proposto para o CORLEO utiliza um motor a hidrogénio de 150 cc para gerar eletricidade destinada aos mecanismos que movimentam as pernas. O hidrogénio fica armazenado na parte traseira do veículo, em cartuchos, segundo os planos para a exposição de Milão.
O valor de 150 cc refere-se à cilindrada do motor, ou seja, ao volume varrido pelos pistões. É uma medida do tamanho do motor, não da potência elétrica disponível para as pernas. O processo é simples: o hidrogénio alimenta o motor, o motor aciona um gerador e a eletricidade alimenta os mecanismos das pernas.
Um motor de combustão a hidrogénio queima combustível para produzir movimento mecânico. Uma pilha de combustível funciona de outra forma, convertendo diretamente a energia química do hidrogénio em eletricidade. A descrição oficial da Kawasaki especifica um motor que gera eletricidade para o CORLEO.
Shigemi Tanaka, responsável pela Kawasaki Motors Europe, descreveu o projeto como um exemplo da competência técnica do grupo e de progresso rumo a um futuro neutro em carbono. Para avaliar essa ambição ambiental, será necessário conhecer o consumo de combustível do veículo final e a forma como o hidrogénio é produzido e distribuído. Estes aspetos práticos também influenciarão os locais onde os proprietários poderão utilizá-lo e abastecê-lo.
A Kawasaki já tem um projeto comercial de hidrogénio noutro setor. O seu motor comercial que utiliza uma mistura de hidrogénio gera eletricidade com gás natural misturado com 30 por cento de hidrogénio em volume. Essa máquina industrial pertence à classe dos oito megawatts, enquanto o CORLEO está a ser desenvolvido como meio de transporte pessoal. Em conjunto, os projetos mostram a aposta da Kawasaki na combustão de hidrogénio em escalas muito diferentes.
A iniciativa SAFE ADVENTURE vai além do veículo
A Kawasaki está a desenvolver o CORLEO no âmbito da SAFE ADVENTURE, uma iniciativa mais ampla para tornar as deslocações em montanha mais seguras. A empresa pretende reduzir os acidentes em zonas montanhosas e, ao mesmo tempo, torná-las mais agradáveis e acessíveis.
Um sistema de navegação planeado detetaria as condições meteorológicas, a temperatura, o estado do terreno e a presença de animais selvagens, utilizando depois essa informação para orientar as pessoas por percursos mais seguros. A Kawasaki afirma que as indicações poderão ser disponibilizadas através de dispositivos como smartphones. Os planos também preveem a apresentação de informação no ecrã do veículo.
O sistema de navegação aborda um problema diferente do equilíbrio do robô. Os comandos das pernas do CORLEO geririam cada passo, enquanto as indicações de percurso ajudariam o condutor a decidir para onde ir. A máquina poderá conseguir atravessar um troço difícil, mesmo que as alterações meteorológicas ou das condições mais à frente tornem preferível escolher outro percurso.
A Kawasaki integra a SAFE ADVENTURE em três prioridades da sua Group Vision 2030: uma sociedade segura e protegida, ligada à distância; a mobilidade do futuro; e soluções energéticas e ambientais. O CORLEO reúne estas prioridades num veículo, num serviço de informação e num sistema de propulsão a hidrogénio.
As etapas de Osaka a Riade
O plano de desenvolvimento da Kawasaki estende-se por uma década, com exposições, simulação e utilização prática prevista a assinalar diferentes etapas. Os objetivos oficiais da empresa apontam para a conclusão do simulador antes da utilização proposta em Riade e para as vendas comerciais numa fase posterior.
- 2025: o modelo conceptual do CORLEO é apresentado na Expo 2025 Osaka, Kansai.
- 3 de dezembro de 2025: a Kawasaki anuncia o desenvolvimento com vista à comercialização e a criação de uma equipa dedicada à iniciativa SAFE ADVENTURE, que responde diretamente ao presidente da empresa.
- 5 a 8 de novembro de 2026: está prevista a exposição pública de um modelo à escala real na EICMA, em Milão, sem a possibilidade de os visitantes o experimentarem.
- 2027: a Kawasaki prevê concluir um simulador de condução do CORLEO.
- 2030: a Kawasaki prevê utilizar o CORLEO como veículo de mobilidade na Expo 2030 Riade.
- 2035: a Kawasaki prevê a comercialização.
Também foi referido que os planos de desenvolvimento incluem testes de campo intensivos até 2027, abrangendo a durabilidade das articulações, o consumo de hidrogénio e a estabilidade do controlo das pernas. O anúncio oficial da Kawasaki aponta especificamente para 2027 como prazo de conclusão do simulador e identifica Riade como local de utilização no recinto da exposição.
Estas etapas implicam diferentes tarefas de engenharia. Um simulador tem de reproduzir de forma convincente a sensação de condução, enquanto um veículo que transporta pessoas precisa de movimentos físicos fiáveis, sistemas de abastecimento de combustível e comandos seguros. O calendário publicado deixa cinco anos de desenvolvimento entre a utilização prevista em Riade e a comercialização.
Primeiro o simulador, com outras utilizações em estudo
A Kawasaki planeia disponibilizar a tecnologia do simulador do CORLEO às indústrias dos videojogos e dos desportos eletrónicos. A empresa identifica os dados de movimento e os modelos tridimensionais desenvolvidos durante o projeto como componentes do sistema que pretende disponibilizar.
Isso cria uma forma mais rápida de as pessoas experimentarem o conceito de condução do CORLEO. Um simulador poderá reproduzir o movimento e as reações sem que os utilizadores tenham de se deslocar a uma montanha ou de ter acesso a combustível de hidrogénio. A conclusão prevista para 2027 ocorrerá oito anos antes do lançamento comercial pretendido para o veículo.
Entre as possíveis utilizações físicas discutidas para o CORLEO estão o turismo de aventura, a inspeção de infraestruturas e a monitorização ambiental. Todas implicam chegar a locais de difícil acesso. O foco oficial da Kawasaki a curto prazo está no desenvolvimento do veículo, no simulador, na navegação e na utilização prevista na Expo 2030 Riade.
O principal desafio é agora transformar um conceito que desperta interesse numa experiência de condução consistente. O movimento independente das pernas, os comandos baseados na distribuição do peso, a produção de eletricidade através do hidrogénio e as indicações de percurso têm de funcionar em conjunto. A Kawasaki definiu datas para esse trabalho; a exposição de Milão permitirá ao público ver mais de perto a máquina que a empresa pretende construir.
Pontos principais
- O CORLEO combina quatro pernas robóticas com um motor a hidrogénio que gera eletricidade.
- Está prevista a apresentação de um modelo à escala real na EICMA, em Milão, de 5 a 8 de novembro de 2026. Os visitantes não poderão experimentá-lo.
- Os condutores controlariam o movimento deslocando o peso do corpo, enquanto os mecanismos das pernas traseiras derivados dos motociclos ajudam a absorver os impactos.
- A Kawasaki prevê um simulador de condução em 2027, a utilização na Expo 2030 Riade e a comercialização em 2035.
- A SAFE ADVENTURE inclui também navegação com base em informações meteorológicas, de temperatura, do terreno e da presença de animais selvagens.
- O preço, a autonomia, a velocidade máxima e as datas de entrega aos clientes ainda não foram anunciados.