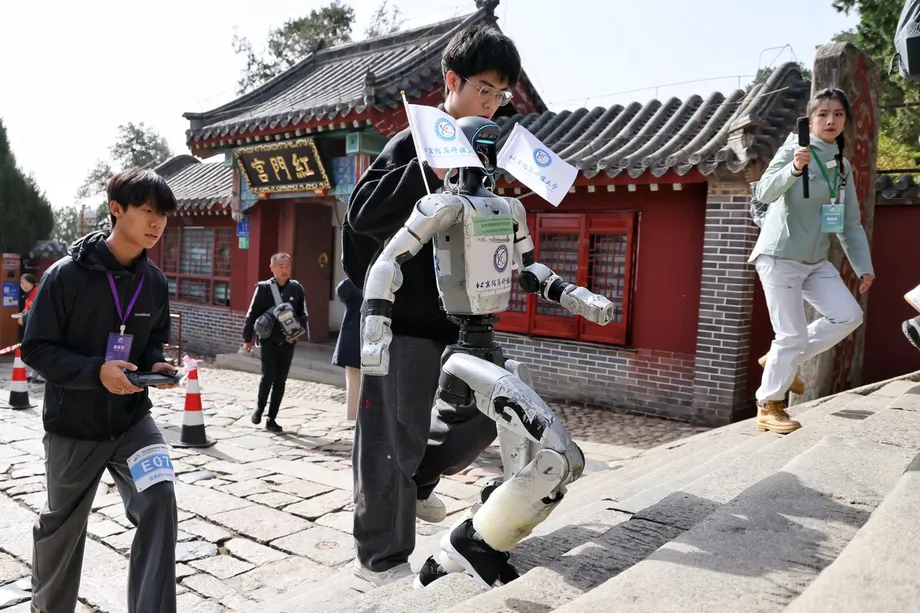
Mais de 3.100 degraus puseram os robôs à prova
Um robô quadrúpede subiu um percurso de 3,9 quilómetros no Monte Tai, na China, em 43 minutos e 41 segundos, vencendo uma corrida de montanha que testou a capacidade das máquinas para enfrentar escadarias íngremes de pedra, terreno irregular e cargas frágeis. Outros concorrentes transportaram ovos, garrafas de água e melancias, tornando o equilíbrio tão importante como a velocidade.
Índice
- Mais de 3.100 degraus puseram os robôs à prova
- Provas diferentes avaliaram capacidades distintas
- Porque é que os ovos são uma carga exigente
- Caminhos de pedra exigem mais do que um passo firme
- Sobreaquecimento pôs fim à subida de um humanoide
- Subida rápida num percurso frequentado por turistas
- Os exoesqueletos integraram pessoas na prova
- Uma montanha histórica transforma-se num palco tecnológico
- Principais pontos
Quase 90 equipas participaram na primeira Competição Mundial de Robôs de Escalada do Monte Tai da CMG, que arrancou a 2 de novembro em Tai'an, na província de Shandong, no leste da China. Organizado pela estação pública China Media Group, o evento decorreu no popular percurso pedestre entre Hongmen e Zhongtianmen, com mais de 3.100 degraus e um desnível superior a 600 metros.
A máquina quadrúpede mais rápida foi uma Unitree A2 apresentada pela Beijing Lingyi Technology, uma subsidiária da Unitree. O robô humanoide vencedor, apresentado pela equipa Zhishen Lingyue, completou o seu percurso oficial mais curto em 27 minutos e 26 segundos. Um terceiro vencedor, o Lingsi Intelligent D50, transportou uma carga e terminou em 1 hora, 51 minutos e 29 segundos, somando 400 pontos.
Várias máquinas tiveram dificuldades. Um humanoide com um lenço na cabeça caiu no caminho empedrado e precisou da intervenção dos engenheiros. Outro caiu por uma escadaria e parou junto a um caixote do lixo. Um modelo de desenvolvimento Unitree G1 apresentado pela equipa Yongda Zhicheng desistiu devido a sobreaquecimento e foi transportado montanha abaixo por funcionários.
A combinação de subidas bem-sucedidas, quedas e uma desistência deu à competição um propósito prático para além do espectáculo invulgar: testar o desempenho dos robôs quando o terreno, a carga e a duração do percurso criam problemas em simultâneo.
Provas diferentes avaliaram capacidades distintas
Os organizadores estabeleceram quatro provas oficiais: velocidade de humanoides, velocidade de robôs com pernas, transporte de cargas por robôs com pernas e assistência com exoesqueletos robóticos. Uma prova adicional de exploração testou a deslocação em terrenos variados. Houve prémios monetários em várias categorias.
A prova de velocidade dos humanoides tinha um percurso oficial mais curto do que o percurso integral da montanha. O troço, com cerca de 1,6 quilómetros, ia da Praça Hongmen ao Palácio Doumu e incluía mais de 600 degraus. As equipas que o completassem podiam optar por tentar um troço mais difícil, entre o Palácio Doumu e o Pavilhão Hutian.
O humanoide vencedor, o Yinyi NE01 da Zhishen Technology, enfrentou, por isso, uma tarefa diferente da Unitree A2 vencedora. Os tempos finais correspondem a provas distintas, com distâncias diferentes. Para quem acompanha os resultados, os principais dados foram:
- Velocidade de robôs quadrúpedes: Unitree A2 da Beijing Lingyi Technology, 43 minutos e 41 segundos.
- Velocidade de humanoides no percurso oficial mais curto: Yinyi NE01 da equipa Zhishen Lingyue, 27 minutos e 26 segundos.
- Transporte de cargas: D50 da Lingsi Intelligent, 400 pontos e um tempo de 1 hora, 51 minutos e 29 segundos.
A prova de transporte de cargas tinha também um critério de sucesso próprio. Uma subida rápida era importante, mas transportar mercadorias exigia que a máquina gerisse a carga durante todo o percurso. O resultado divulgado indica os pontos e o tempo do vencedor, sem explicar a fórmula completa de pontuação.
Porque é que os ovos são uma carga exigente
Os robôs que transportavam cestos de ovos, água mineral e garrafas térmicas enfrentaram um problema familiar a quem já subiu escadas com sacos de compras: a carga altera a forma como o corpo tem de manter o equilíbrio. As melancias acrescentaram outro artigo volumoso às tarefas de transporte da competição.
Uma máquina tem de sustentar o seu peso e a carga combinados enquanto levanta cada pé. Nas escadas, isso significa elevar repetidamente a carga e ajustar-se ao degrau seguinte. Movimentos bruscos podem desequilibrar o robô ou danificar o que transporta, pelo que uma subida bem-sucedida exige movimentos controlados, além de potência suficiente.
Chen Xiyun, responsável de marketing da Unitree Technology, descreveu a prova de transporte de cargas como um teste exigente à capacidade de carga e à aptidão para ajustar o centro de gravidade durante o movimento. Em termos simples, o robô tem de reajustar o equilíbrio à medida que as pernas e a carga se movimentam.
Chen afirmou que as máquinas testadas desta forma poderão vir a ser utilizadas no abastecimento em zonas montanhosas, em operações de salvamento de emergência e na inspecção de espaços ao ar livre. Estes usos explicam a escolha da carga: transportar bens úteis por um caminho difícil é uma tarefa prática, em que o estado da entrega é tão importante como o tempo de chegada.
Caminhos de pedra exigem mais do que um passo firme
O percurso do Monte Tai combina escadarias, troços mais planos e pavimento de pedra. Um robô que se desloca com sucesso no chão liso de um laboratório tem de fazer ajustes mais frequentes neste tipo de terreno, escolhendo onde pousar os pés e a que velocidade avançar.
Zhou Tong, director-geral adjunto da Shandong Youbaote Intelligent Robotics, afirmou que a equipa desenvolveu várias estratégias de movimento, uma vez que um único padrão fixo de marcha não era adequado à montanha. A abordagem combinou diferentes estratégias com treino baseado em grandes quantidades de dados recolhidos em contextos reais.
Zhou descreveu um esforço para permitir que o robô determinasse movimentos adequados para subir, deslocar-se rapidamente em terreno plano e até correr. O objectivo era manter a estabilidade e a velocidade à medida que o percurso mudava.
Uma marcha é simplesmente um padrão de movimentos das pernas. As pessoas alteram-no quase sem pensar quando deixam um passeio e começam a subir escadas. O software de controlo de um robô tem de tomar decisões equivalentes, enquanto os motores executam os movimentos com precisão suficiente para o manter de pé.
Sobreaquecimento pôs fim à subida de um humanoide
O modelo de desenvolvimento Unitree G1 da equipa Yongda Zhicheng deixou a competição devido ao calor excessivo. O operador optou por desistir por razões de segurança, e os funcionários transportaram a máquina montanha abaixo.
Uma subida prolongada obriga um robô a levantar continuamente o próprio peso contra a gravidade. Os motores, a electrónica de potência e outros componentes geram calor durante o funcionamento. A gestão desse calor faz parte da resistência, tal como a capacidade da bateria e a robustez das peças móveis da máquina.
A desistência do G1 ilustrou um desafio diferente das quedas visíveis noutros pontos do percurso. Manter-se de pé é uma exigência; continuar a funcionar durante uma subida longa é outra. Os engenheiros também tinham de estar preparados para reparar as máquinas ou retirá-las quando deixassem de conseguir prosseguir.
A competição reuniu essas exigências no mesmo percurso. Uma máquina precisava de potência suficiente para a inclinação, de apoio fiável nos degraus e de resistência para continuar a funcionar ao longo da subida.
Subida rápida num percurso frequentado por turistas
O tempo vencedor da Unitree A2 foi inferior a 44 minutos no percurso de 3,9 quilómetros. A maioria dos turistas demora pelo menos duas horas a completar o trajecto, segundo uma comparação transmitida pela estação pública chinesa.
Tomando duas horas como referência, o robô completou o percurso em cerca de 36% desse tempo, aproximadamente 76 minutos mais depressa. A sua velocidade média foi de cerca de 5,4 quilómetros por hora num percurso com mais de 600 metros de desnível.
A comparação com os turistas dá uma ideia familiar do ritmo. Os resultados da competição mostram também por que razão a velocidade foi dividida por categorias: o humanoide tinha um percurso oficial mais curto, enquanto o vencedor da prova de transporte de cargas demorou quase duas horas a completar uma tarefa que exigia transportar mercadorias.
Os exoesqueletos integraram pessoas na prova
A prova de assistência com exoesqueletos levou à montanha um tipo diferente de máquina. Em vez de enviar um robô sozinho pelo percurso, um exoesqueleto apoia a pessoa que o veste, recorrendo a uma estrutura externa e a assistência mecânica para facilitar os movimentos.
A sua inclusão alargou o âmbito da competição, passando da deslocação autónoma de robôs para máquinas que trabalham directamente com pessoas. Numa escadaria de montanha, ajudar a subir degraus sucessivos é um desafio de engenharia diferente de fazer um robô sem operador escolher onde pousar os pés.
O programa colocou ambas as abordagens num contexto real, utilizado por caminhantes. Além das provas de velocidade e transporte de cargas, os organizadores incluíram uma prova de exploração, alargando o evento à forma como as máquinas se deslocam em terrenos variados, em vez de avaliarem apenas a rapidez com que chegam a uma meta fixa.
Uma montanha histórica transforma-se num palco tecnológico
O Monte Tai é Património Mundial da UNESCO e uma das montanhas com maior importância cultural da China. Ao longo de muitos séculos, imperadores deslocaram-se até lá para cerimónias, e a montanha ocupa um lugar de destaque na mitologia chinesa.
A corrida seguiu um percurso habitual para os visitantes, que liga pontos de referência como a Torre Wanxian e o Palácio Doumu. O percurso integral terminou em Zhongtianmen, a meio da montanha, enquanto o percurso oficial dos humanoides terminou mais cedo, no Palácio Doumu.
Os turistas pararam para ver e fotografar as máquinas durante a subida. Um responsável de cultura e turismo de Tai'an descreveu a competição como a primeira prova de robótica do mundo realizada num ambiente montanhoso real, apresentando-a como uma forma de ligar tecnologia, desporto e turismo.
As autoridades de turismo de Tai'an afirmaram que tencionavam explorar visitas educativas e experiências tecnológicas ligadas ao evento. Para a cidade, a competição ofereceu mais um motivo para visitar um destino cultural já estabelecido. Para os criadores de robôs, os mesmos caminhos antigos proporcionaram um local exigente para testar máquinas modernas.
Principais pontos
- Quase 90 equipas participaram na competição, que arrancou a 2 de novembro no Monte Tai, em Shandong.
- O percurso integral tinha 3,9 quilómetros, mais de 3.100 degraus e um desnível superior a 600 metros.
- A Unitree A2 da Beijing Lingyi Technology venceu a prova de velocidade para robôs quadrúpedes, em 43 minutos e 41 segundos.
- O humanoide vencedor completou um percurso oficial mais curto em 27 minutos e 26 segundos.
- O Lingsi Intelligent D50 venceu a prova de transporte de cargas com 400 pontos.
- Um modelo de desenvolvimento Unitree G1 desistiu devido a sobreaquecimento, enquanto outros concorrentes caíram.
- As provas testaram a velocidade, o equilíbrio, a capacidade de carga, a resistência e a assistência a pessoas na subida da montanha.