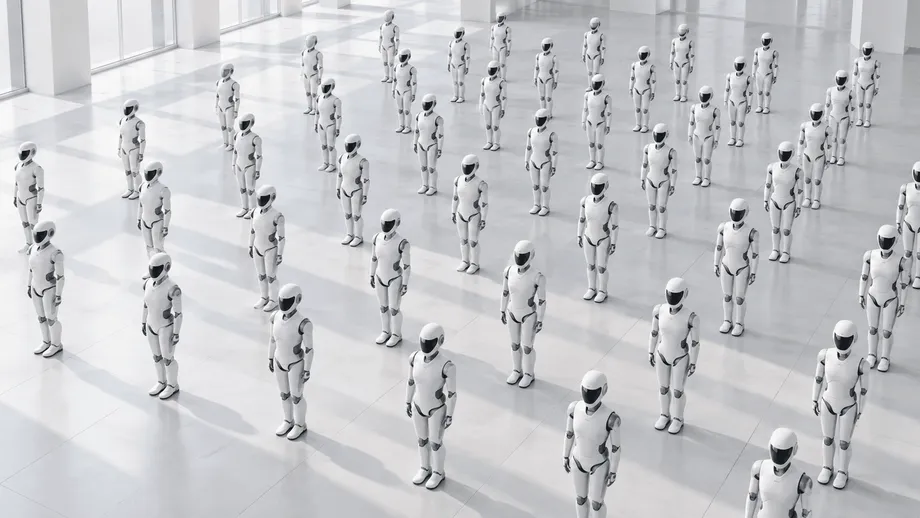
110 robôs, uma rotina e nenhum erro
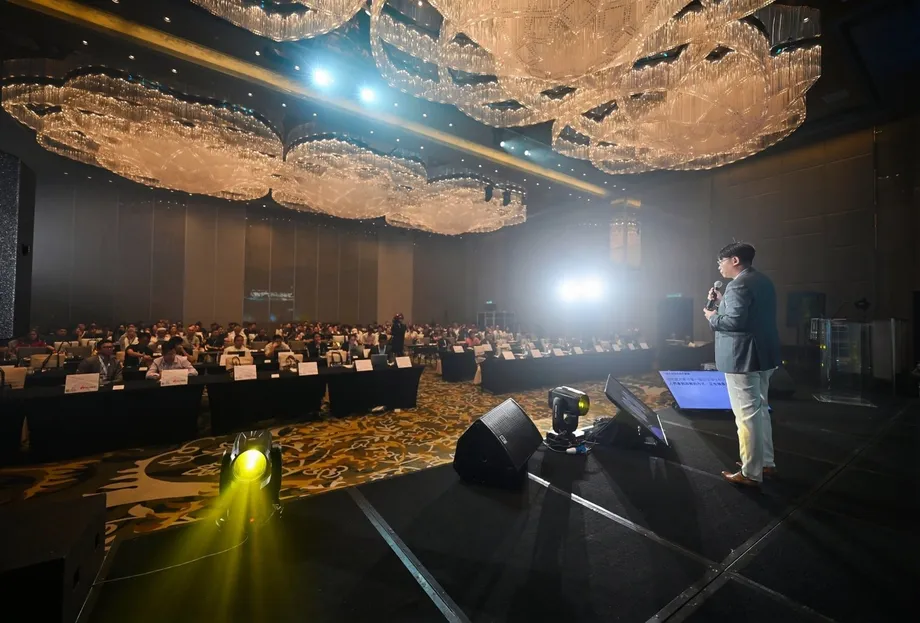
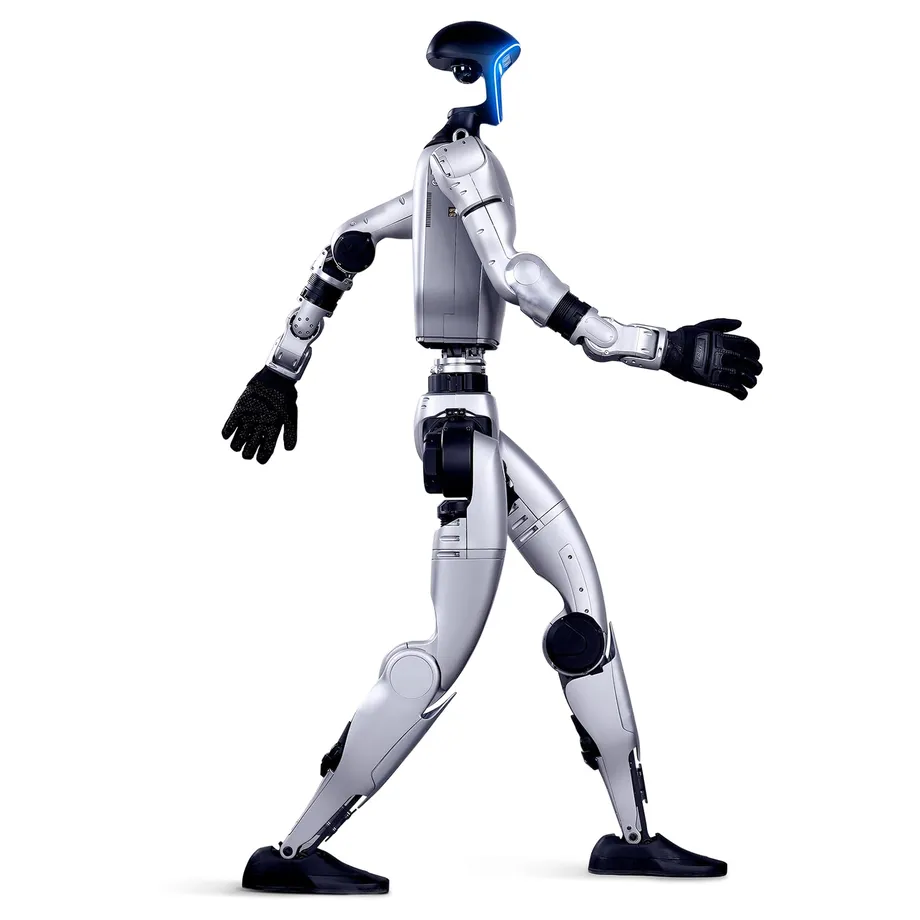
Durante 5 minutos e 43 segundos, a 24 de outubro, 110 robôs humanoides de tamanho real dançaram em conjunto no Centro Internacional de Convenções e Exposições do Rio Amarelo, em Jinan, na China. As máquinas Expedition A3, fabricadas pela AgiBot, executaram movimentos sincronizados e formações variáveis, estabelecendo um recorde mundial do Guinness para o maior número de robôs humanoides a dançar simultaneamente.
Índice
- 110 robôs, uma rotina e nenhum erro
- O que os robôs tiveram de coordenar
- Porque são importantes as máquinas de produção normal
- Como o LinkBots mantém a frota coordenada
- Determinar a posição à luz do sol e no meio de multidões
- Das caixas de transporte às posições de partida
- Onde a AgiBot quer que os robôs trabalhem
- O teste da empresa é o funcionamento repetido
- Pontos-chave
Um juiz do Guinness esteve presente, confirmou o número de 110 e entregou um certificado. O desafio exigia mais do que uma rotina impressionante: a frota tinha de concluir a atuação sem um único erro. Os 110 robôs terminaram, executando passos coordenados, padrões em onda e formações que representavam números de uma contagem decrescente.
A AgiBot afirma que cada robô era uma unidade de produção normal, e não uma máquina especialmente ajustada para a demonstração. Isso faz da atuação um teste à consistência do fabrico, bem como à coreografia. Cada robô tinha de responder de forma previsível enquanto partilhava o espaço com outros 109.
A empresa apresentou também o evento como uma demonstração de como grandes grupos de robôs poderiam ser mobilizados para trabalhar. O sistema de programação LinkBots coordenou as máquinas, enquanto a tecnologia de posicionamento acompanhou a sua localização com uma precisão inferior a 10 centímetros, segundo a AgiBot.
As aplicações imediatas são próximas da própria atuação: espetáculos turísticos, desfiles ao ar livre e espaços de exposição. A AgiBot afirma ainda que os seus robôs estão a ser testados em estações de metro de Jinan, onde as tarefas incluem indicar direções e ajudar a orientar o movimento dos passageiros. O que estas funções têm em comum com a dança é a capacidade de se deslocarem de forma fiável junto de outras máquinas e pessoas.
O que os robôs tiveram de coordenar
A frota Expedition A3 executou movimentos de marcha, saltos, cambalhotas e mudanças de formação durante a rotina. Algumas sequências exigiam que os robôs se movessem em conjunto; noutras, diferentes grupos tinham de executar instruções distintas, continuando a integrar a mesma atuação.
Um padrão em onda, por exemplo, depende de as máquinas se moverem numa sequência controlada, em vez de todas ao mesmo tempo. Um número numa contagem decrescente exige que os robôs cheguem aos lugares certos para que o grupo forme uma figura reconhecível. Ambos requerem precisão no tempo e no posicionamento, mesmo quando os movimentos individuais são relativamente simples.
Wang Chuang, sócio da AgiBot e vice-presidente sénior, afirmou que coordenar uma frota desta dimensão exige um sistema de programação completo, que abranja deteção da posição em tempo real, tomada de decisões distribuída e desvio dinâmico de obstáculos. Em termos simples, o sistema tem de saber onde estão os robôs, organizar os movimentos seguintes e evitar conflitos entre os percursos.
Porque são importantes as máquinas de produção normal
A afirmação da AgiBot de que as 110 máquinas vieram da produção normal põe a fábrica em destaque. Uma rotina pode ser concebida uma vez, mas cada máquina tem de a reproduzir de forma consistente para que um grupo numeroso se mantenha coordenado.
Wang atribuiu essa consistência a parâmetros comuns definidos na linha de produção. Ao apresentar a frota no evento, afirmou, em tradução:
As posições zero das articulações, o binário e as bibliotecas de movimentos de cada robô são padronizados ao nível da linha de produção; esta consistência permite que cem robôs atuem como um só no mesmo palco.
A posição zero de uma articulação é o seu ponto de referência para medir o movimento. O binário é a força de rotação aplicada numa articulação, enquanto uma biblioteca de movimentos contém as ações que o robô pode executar. A uniformização destes parâmetros ajuda a que a mesma instrução produza comportamentos semelhantes em muitas máquinas.
Para um cliente que recebe uma frota, essa consistência é importante antes mesmo de começar qualquer atuação. Robôs que respondem de forma semelhante podem ser organizados em torno de uma rotina comum, exigindo menos ajustes individuais para que o grupo trabalhe em conjunto.
Como o LinkBots mantém a frota coordenada
O LinkBots, a plataforma desenvolvida internamente pela AgiBot para coordenar vários robôs, trata do planeamento de formações, da navegação autónoma e de instruções distintas para diferentes grupos. A empresa afirma que as mudanças de formação são calculadas com base no estado atual de cada robô, em vez de simplesmente reproduzirem uma sequência fixa de movimentos armazenados.
Um movimento armazenado pode indicar a um robô como levantar um braço ou dar um passo. A programação da frota resolve outro problema: para onde o robô deve seguir, quando se deve mover e como o seu percurso se articula com o das outras máquinas. A rotina em Jinan combinou essas ações individuais com movimentos partilhados por todo o recinto.
A plataforma utiliza uma referência temporal comum e planeamento coordenado de percursos. A AgiBot afirma que a sincronização funciona à escala dos milissegundos, ou seja, dos milésimos de segundo. Um relógio comum ajuda a que as instruções sejam executadas no momento previsto em toda a frota, incluindo quando os grupos realizam diferentes partes de uma sequência.
As comunicações combinam 5G e Wi-Fi. A AgiBot afirma que esta solução permite ligações estáveis à escala de 100 robôs, enquanto uma resposta automática a falhas pode ajustar uma formação próxima caso um robô perca a ligação. Essa capacidade de recuperação faz parte do desenho da plataforma; a rotina recordista foi concluída sem erros.
Determinar a posição à luz do sol e no meio de multidões
Cada Expedition A3 inclui posicionamento de banda ultralarga, conhecido como UWB. Esta tecnologia de rádio ajuda a determinar a localização, permitindo ao sistema de programação acompanhar as posições relativas dos robôs. A AgiBot indica uma precisão de posicionamento inferior a 10 centímetros.
O desafio também testou o funcionamento em espaços abertos, com luz solar, robôs a bloquearem-se mutuamente e pessoas a obstruírem os sinais de posicionamento. Estas condições são importantes para as utilizações propostas pela empresa, incluindo desfiles em parques temáticos e atuações em praças públicas, onde o ambiente é menos controlado do que numa simples área de demonstração interior.
A AgiBot afirma que a combinação do sistema de posicionamento e programação permitiu aos robôs manterem as suas posições e evitarem interferir uns com os outros. Para uma frota em movimento, a tarefa prática é contínua: à medida que um robô muda de posição, o sistema tem de acompanhar o espaço disponível para o movimento seguinte.
Das caixas de transporte às posições de partida
Os robôs A3 podem ser dobrados para transporte em caixas. No recinto, saíram autonomamente das caixas, determinaram a sua localização e deslocaram-se para posições predefinidas, segundo a AgiBot. Os engenheiros não controlaram cada robô individualmente à distância durante a rotina.
Este processo de preparação resolve um problema prático das mobilizações em grande escala. Uma frota de 110 máquinas tem de ser transportada, desembalada e organizada antes de poder atuar. Se cada uma exigir que um trabalhador a conduza até à posição e a ajuste separadamente, a preparação torna-se uma parte substancial do trabalho.
A AgiBot afirma que a preparação autónoma pode reduzir os custos de logística, pessoal e ajustamentos no local. A empresa não indicou um calendário de mobilização para os robôs usados na tentativa de recorde, nem valores relativos ao tempo e dinheiro poupados com o processo de preparação.
A demonstração reuniu várias etapas: chegada, posicionamento e funcionamento coordenado. Para um operador que organiza atuações repetidas, a capacidade de preparar uma frota faz parte do serviço, a par do que as máquinas fazem quando o público chega.
Onde a AgiBot quer que os robôs trabalhem
As estações de metro do Centro Desportivo Olímpico de Jinan e da Estrada Oeste de Zhuanshan estão entre os locais onde a AgiBot afirma que os seus robôs estão a ser testados. As tarefas incluem responder a perguntas, indicar direções, ajudar a orientar o fluxo de passageiros, realizar patrulhas de segurança e explicar a cultura local.
Uma estação apresenta um problema de deslocação diferente do de uma formação de dança. Os passageiros escolhem os seus próprios percursos, param inesperadamente e juntam-se em grupos que mudam constantemente. As funções de posicionamento, navegação e desvio de obstáculos descritas na tentativa de recorde são relevantes para estas tarefas, enquanto os testes na estação as colocam num contexto de serviço público em funcionamento.
A AgiBot afirma que os robôs da tentativa de recorde serão destinados a serviços públicos, atuações culturais e turísticas, salas de exposição em parques, investigação e educação. Entre as utilizações recreativas propostas pela empresa estão desfiles ao ar livre em parques temáticos, atuações comerciais em praças e espetáculos em locais fixos de zonas turísticas.
Estes planos estão mais diretamente ligados à capacidade demonstrada de gerir formações e dar instruções distintas a diferentes grupos. Um operador poderia utilizar estas funções para organizar um cortejo, alterar uma exibição em movimento ou coordenar várias partes de um espetáculo através de uma única plataforma de programação.
O teste da empresa é o funcionamento repetido
Wang descreveu como objetivo da empresa uma mobilização fiável, e não apenas movimentos espetaculares. Ao explicar o que queria dizer com robôs prontos para serem mobilizados, o sócio da AgiBot e vice-presidente sénior afirmou, em tradução:
O essencial da mobilização não são acrobacias deslumbrantes, mas fazer com que os robôs funcionem como equipamentos de produção e terminais de serviço maduros, com funcionamento imediato, operação estável e contínua e capacidade para serem replicados e ampliados rapidamente.
O evento em Jinan reuniu três componentes dessa ambição numa única atuação: máquinas de produção consistentes, programação partilhada e posicionamento preciso. O fabrico fez com que os robôs se comportassem de forma semelhante; as comunicações e a sincronização organizaram as suas ações; o acompanhamento da localização ajudou-os a partilhar o espaço.
Para espaços turísticos, operadores de exposições e organizações de serviços públicos, o benefício prometido é uma frota que pode ser preparada e gerida como um grupo. O próximo passo da AgiBot é aplicar as máquinas às utilizações anunciadas, em que a preparação, o movimento e o funcionamento contínuo passam a ser tarefas recorrentes, em vez de fazerem parte de uma única tentativa de recorde.
Pontos-chave
- A AgiBot estabeleceu um recorde mundial do Guinness com 110 robôs humanoides Expedition A3 a dançar simultaneamente em Jinan, a 24 de outubro.
- A rotina durou 5 minutos e 43 segundos e incluiu movimentos sincronizados, padrões em onda, números de uma contagem decrescente e mudanças de formação.
- A AgiBot afirma que os 110 robôs eram unidades de produção normal e concluíram o desafio sem erros.
- A plataforma LinkBots combinou a programação da frota, comunicações 5G e Wi-Fi e posicionamento UWB com uma precisão inferior a 10 centímetros.
- Segundo a empresa, os robôs saíram autonomamente das caixas de transporte e deslocaram-se para as posições de partida.
- A AgiBot refere testes em estações de metro de Jinan e planos para destinar a frota recordista a serviços públicos, turismo, exposições, investigação e educação.