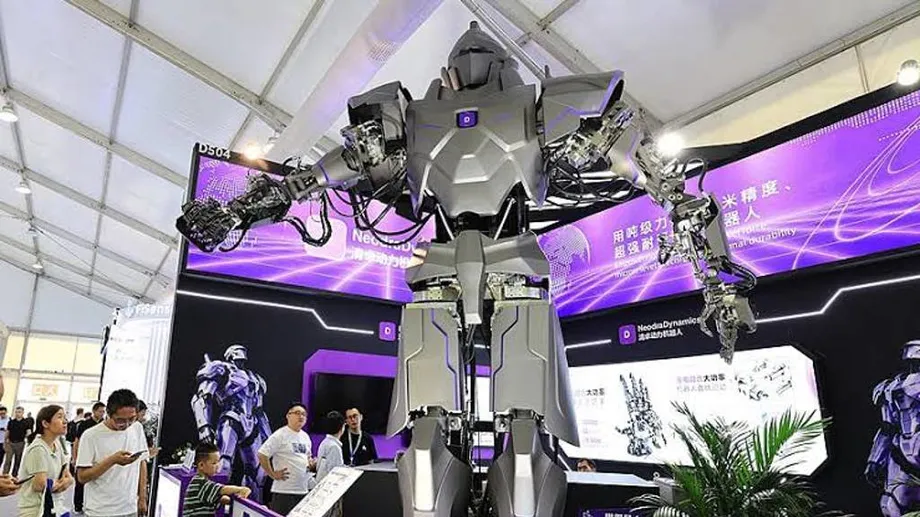
Um robô gigante concebido para trabalhos industriais pesados
A NeodraDynamics apresentou o Neo1, um robô humanoide com cerca de 4 metros de altura que, segundo a empresa chinesa, consegue transportar um total de 500 quilogramas com os dois braços. Apresentada em conjunto com a JD Industrial na Feira Internacional da Indústria da China de 2026, em Xangai, a máquina combina 39 articulações hidráulicas com duas articulações de acionamento elétrico, visando a montagem pesada, a movimentação de carga e trabalhos industriais perigosos.
Índice
- Um robô gigante concebido para trabalhos industriais pesados
- Como funcionam em conjunto as articulações hidráulicas e elétricas
- O que significa uma carga útil de 500 kg
- Porque é preciso analisar melhor os valores de precisão
- Onde foi apresentado o Neo1
- Centrais nucleares, portos e equipamento subaquático
- O contributo da JD Industrial para o projeto
- Uma empresa recente que procura ampliar as capacidades físicas
- Principais pontos
O comunicado da empresa, datado de 14 de outubro de 2026, descreve atuadores hidráulicos miniaturizados com cerca de 1 quilograma cada e uma força de impulso contínua medida em toneladas. A empresa afirma também uma precisão de posicionamento repetido de ±0,005 milímetros, ou cinco micrómetros. Estes valores colocam a força e a precisão dos movimentos no centro da apresentação comercial do Neo1.
A NeodraDynamics pretende direcionar o robô para tarefas como a movimentação de componentes pesados em portos, a manutenção de equipamento em instalações nucleares e o trabalho subaquático. A parceria com a JD Industrial visa aproximar a tecnologia de clientes industriais e de projetos-piloto. Não foram divulgados resultados de desempenho independentes, clientes operacionais identificados, preços nem uma data de lançamento comercial.
Para os potenciais compradores, a questão prática é saber como se comporta a máquina inteira ao transportar uma carga ao longo de um ciclo de trabalho completo. O tempo de funcionamento, a estabilidade, as necessidades de manutenção e o comportamento em caso de avaria determinarão onde poderá trabalhar junto de pessoas e de equipamento dispendioso.
Como funcionam em conjunto as articulações hidráulicas e elétricas
O Neo1 tem 41 graus de liberdade ativos em todo o corpo. Um grau de liberdade corresponde a um movimento controlado de forma independente, como dobrar uma articulação ou rodar um braço. Um maior número de movimentos disponíveis pode permitir ao robô aproximar-se de um objeto e posicioná-lo de diferentes formas, embora a coordenação desses movimentos também torne o controlo mais exigente.
Trinta e nove desses movimentos são assegurados por atuadores lineares hidráulicos digitais miniaturizados desenvolvidos pela NeodraDynamics. Os atuadores hidráulicos usam fluido pressurizado para empurrar ou puxar um mecanismo. Os atuadores lineares produzem movimento em linha reta, que um mecanismo de articulação pode converter em flexão ou rotação.
As duas articulações restantes, que rodam os antebraços, usam acionamentos elétricos. A NeodraDynamics descreve esta combinação como uma forma de associar a força disponível com a hidráulica ao controlo preciso elétrico, nas situações em que este se adequa ao mecanismo. Assim, o robô utiliza diferentes tecnologias de acionamento no mesmo corpo.
A hidráulica pode gerar uma força considerável em componentes compactos, mas o sistema de suporte exige uma gestão cuidadosa. A pressão do fluido, os vedantes, a temperatura e o controlo coordenado são fatores importantes. Manter um atuador potente a funcionar de forma fiável faz parte de uma tarefa de engenharia mais ampla, que inclui fornecer pressão e dissipar calor.
O que significa uma carga útil de 500 kg
A NeodraDynamics atribui ao Neo1 uma carga útil colaborativa de 500 quilogramas, distribuída pelos dois braços. Trata-se da carga total quando os braços trabalham em conjunto. O comunicado não apresenta uma tabela detalhada que indique como a capacidade varia consoante o alcance dos braços, a posição do corpo ou a velocidade dos movimentos.
Um robô industrial poderá ter mais dificuldade em manusear uma carga quando esta se encontra mais afastada do corpo. Arrancar, parar ou rodar essa carga também gera forças para além das necessárias para a manter imóvel. Por isso, os compradores precisariam de conhecer os limites operacionais para os movimentos exigidos na respetiva linha de montagem, porto ou local de manutenção.
As especificações dos atuadores descrevem outro nível da máquina. O comunicado de outubro refere que cada unidade pesa cerca de 1 quilograma e produz uma força de impulso contínua medida em toneladas. Uma descrição técnica anterior indica um peso de 1,1 quilogramas por cilindro e uma carga de 1.000 quilogramas. Um atuador exerce força através do mecanismo de articulação do robô, cuja geometria determina a força disponível na mão.
O atrativo do Neo1 reside na possibilidade de combinar a elevação de cargas pesadas com os movimentos flexíveis dos braços e das mãos. Uma descrição anterior especifica uma mão com cinco dedos e braços com sete graus de liberdade. Esta configuração poderá permitir tarefas que exijam diferentes formas de agarrar e ângulos de aproximação, desde que a máquina consiga manter o controlo sob carga.
Porque é preciso analisar melhor os valores de precisão
O comunicado de outubro afirma uma precisão de posicionamento repetido de ±0,005 milímetros. A repetibilidade indica o grau de precisão com que uma máquina regressa à mesma posição quando repete um movimento. A precisão absoluta indica o grau de proximidade em relação à posição pretendida. Uma tarefa de montagem pode exigir ambas, sobretudo quando as peças têm de encaixar com pouca folga.
Uma descrição anterior indica uma repetibilidade na ponta dos dedos de ±0,05 milímetros, dez vezes superior ao valor de outubro, e uma repetibilidade de um micrómetro para um cilindro hidráulico individual. Estas especificações referem-se a diferentes pontos de medição ou descrições, e a NeodraDynamics não publicou um método de ensaio comum que explique a relação entre elas.
Cinco micrómetros equivalem a cinco milésimos de milímetro. Nessa escala, a flexão das articulações, as vibrações, a temperatura e o peso transportado podem afetar a posição da mão do robô. Um ensaio industrial útil indicaria a carga, o alcance, a velocidade, o equipamento de medição e o número de repetições.
Um cliente que montasse peças pesadas precisaria de dados de repetibilidade relativos à postura de trabalho e à carga útil efetivas. Os valores publicados não especificam as condições de ensaio, pelo que uma ficha técnica de desempenho completa será um passo importante para avaliar uma eventual instalação.
Onde foi apresentado o Neo1
O comunicado de outubro identifica a apresentação conjunta com a JD Industrial na Feira Internacional da Indústria da China como a estreia do Neo1. O evento de Xangai decorreu de 12 a 16 de outubro de 2026. O Neo1 é também descrito como tendo sido apresentado anteriormente na Conferência Mundial de Robótica, em Pequim, seguindo-se um comunicado datado de 14 de setembro. A relação entre essa apresentação anterior e a estreia de outubro não é clara.
O historial de apresentações abrange várias datas:
- 19–23 de agosto de 2026: realizou-se em Pequim a Conferência Mundial de Robótica, onde, segundo a descrição, o Neo1 foi apresentado.
- 14 de setembro de 2026: um comunicado anterior terá apresentado especificações, incluindo uma repetibilidade na ponta dos dedos de ±0,05 milímetros.
- 12–16 de outubro de 2026: realizou-se em Xangai a Feira Internacional da Indústria da China.
- 14 de outubro de 2026: a NeodraDynamics anunciou a apresentação conjunta do Neo1 com a JD Industrial e um valor de posicionamento repetido de ±0,005 milímetros.
A NeodraDynamics afirma ter realizado demonstrações do robô físico e exposto os seus principais componentes hidráulicos e elétricos na feira de Xangai. Não foram publicados resultados detalhados e independentes dessas demonstrações.
Centrais nucleares, portos e equipamento subaquático
A NeodraDynamics reúne as aplicações que pretende explorar em quatro categorias exigentes: trabalhos perigosos, sujos, difíceis e monótonos. Entre os usos propostos estão a montagem de componentes pesados e a movimentação de carga em portos industriais. Nesses contextos, os clientes teriam de adequar o alcance, a capacidade de elevação e a velocidade de trabalho do robô a uma tarefa específica.
O trabalho nuclear coloca outros requisitos. A empresa afirma que os seus módulos hidráulicos resistem à radiação e poderão ser utilizados no manuseamento de combustível nuclear e na manutenção de equipamento. Uma instalação completa precisaria também de componentes eletrónicos, sensores, cabos e sistemas de controlo adequados, bem como de medidas de segurança ajustadas aos níveis de radiação e aos procedimentos da instalação.
No caso da engenharia subaquática, a NeodraDynamics afirma que a sua tecnologia suporta uma elevada pressão externa da água e poderá ser usada na manutenção de equipamento submarino. A profundidade de operação, a exposição à pressão, a vedação e a proteção contra a corrosão seriam requisitos práticos para esse tipo de utilização.
A mineração e a resposta a catástrofes também constam da lista da empresa, incluindo demolições, remoção de detritos e trabalhos em zonas contaminadas ou perigosas. Estes ambientes podem envolver terrenos irregulares, impactos e cargas imprevisíveis. Os ensaios no terreno teriam de avaliar a mobilidade, o controlo remoto, a estabilidade e a recuperação segura após uma avaria. Estas aplicações continuam a ser usos propostos, e não operações confirmadas.
O contributo da JD Industrial para o projeto
A função da JD Industrial consiste em ajudar a ligar o Neo1 às cadeias de abastecimento industriais e a potenciais aplicações junto de clientes. A NeodraDynamics afirma que as empresas planeiam trabalhar na adaptação da tecnologia a contextos adequados, na validação de soluções e na realização de projetos-piloto.
Um projeto-piloto permitiria a um cliente medir o robô em função de uma tarefa definida. Por exemplo, uma operação de montagem pesada poderia acompanhar a consistência com que o Neo1 posiciona um componente, a duração de cada ciclo e a manutenção necessária ao longo de vários turnos. Estas medidas facilitariam a comparação dos benefícios e dos custos operacionais com o equipamento existente.
O comunicado de outubro refere a cooperação para a implementação comercial, mas não estabelece um calendário de entregas, volumes de produção nem instalações de clientes identificados. Também não especifica a fonte de energia nem o tempo de funcionamento do robô. Uma fábrica que ponderasse adquirir o Neo1 precisaria desses dados para planear os horários de trabalho, o carregamento ou as ligações à rede elétrica, o acesso para manutenção e o espaço em torno da máquina.
Uma empresa recente que procura ampliar as capacidades físicas
A NeodraDynamics foi fundada em Pequim em 2024. A equipa fundadora é descrita como tendo ligações à Universidade Tsinghua e experiência em áreas que abrangem a inteligência artificial, o controlo de motores e servomecanismos e o controlo automático. A empresa desenvolve componentes hidráulicos digitais e plataformas robóticas completas.
O cofundador Yang Tao apresentou o projeto como uma forma de dotar os robôs de capacidades físicas que ultrapassam as dos seres humanos. No comunicado de outubro, explicou o objetivo da empresa:
«Os robôs não devem limitar-se a reproduzir a forma humana: devem ultrapassar os limites físicos das pessoas para criar capacidades operacionais sem precedentes», afirmou Yang Tao, fundador da NeodraDynamics.
Esse objetivo explica a aposta numa máquina muito maior do que uma pessoa e em tarefas que envolvem cargas pesadas ou ambientes perigosos. A NeodraDynamics procura conquistar um lugar no trabalho industrial com a sua tecnologia de atuadores, utilizando o Neo1 como plataforma para demonstrar o funcionamento conjunto dos componentes.
Os próximos marcos relevantes serão ensaios documentados, especificações operacionais completas e resultados de projetos-piloto em instalações industriais identificáveis. Esses dados permitiriam aos clientes perceber como o Neo1 se comporta em trabalhos prolongados, com que frequência precisa de assistência e o que acontece quando há uma interrupção da alimentação elétrica, da pressão ou do controlo. A empresa não anunciou datas para a publicação desses resultados.
Principais pontos
- O Neo1 tem cerca de 4 metros de altura e, segundo a empresa, uma carga útil combinada de 500 quilogramas nos dois braços.
- Os seus 41 graus de liberdade ativos são assegurados por 39 atuadores hidráulicos e dois acionamentos elétricos nos antebraços.
- O comunicado de outubro afirma uma repetibilidade de ±0,005 milímetros; uma descrição anterior indica uma repetibilidade na ponta dos dedos de ±0,05 milímetros.
- A NeodraDynamics e a JD Industrial apresentaram o robô em conjunto na feira industrial realizada em Xangai em outubro de 2026.
- As aplicações propostas incluem montagem pesada, movimentação de carga em portos, manutenção nuclear, engenharia subaquática e mineração.
- Não foram publicados resultados de ensaios independentes, instalações operacionais identificadas, preços nem uma data de lançamento comercial.