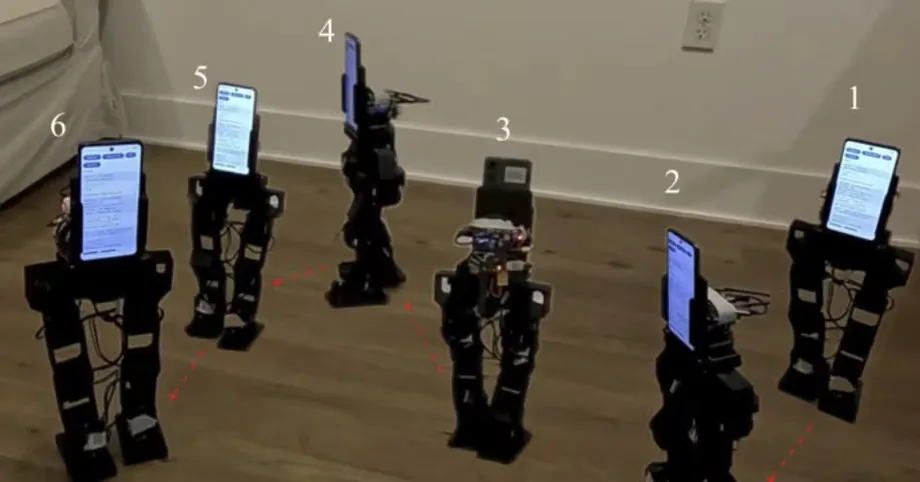
Um telemóvel de 2017 ajuda a dar vida a um humanoide ambulante
Uma equipa de investigação da UCLA desenvolveu um robô humanoide com cerca de 48 centímetros de altura, 1,8 quilogramas de peso e um custo de construção aproximado de 400 dólares, sem incluir o telemóvel. Chamado PhoneBot, consegue andar sobre duas pernas, seguir uma pessoa com a câmara e levantar-se quando está deitado de barriga para baixo. Entre os quatro telemóveis testados estava um Huawei Honor 9, lançado em 2017.
Índice
- Um telemóvel de 2017 ajuda a dar vida a um humanoide ambulante
- Como o telemóvel controla 13 articulações
- Quatro telemóveis funcionaram, com uma limitação na cartografia
- A marcha começou num mundo simulado
- Uma pequena alteração no treino tornou a marcha mais equilibrada
- O que inclui o preço de 400 dólares
- A conversação é processada num computador portátil
- Projetos abertos dão aos estudantes um ponto de partida
- Telemóveis antigos encontram outras funções de computação
- Pontos-chave
A investigação, submetida ao arXiv a 6 de outubro de 2026, é da autoria de Ruochen Hou, Quanyou Wang, Daniel Koh e Dennis W. Hong. Hong é professor de engenharia mecânica e aeroespacial na Universidade da Califórnia, em Los Angeles, onde o projeto foi desenvolvido no Laboratório de Robótica e Mecanismos, conhecido como RoMeLa.
O artigo de investigação sobre o PhoneBot, intitulado PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones, descreve um robô que aproveita as capacidades de computação e deteção de um telemóvel comum. Os autores afirmam que os projetos de hardware e software são totalmente de código aberto, permitindo que outras pessoas reproduzam e adaptem a plataforma.
O PhoneBot aborda um problema prático nas salas de aula e nos laboratórios: os pequenos robôs humanoides podem exigir motores dispendiosos, câmaras, sensores de movimento e computadores separados. Um smartphone já reúne vários desses componentes num dispositivo compacto. Reutilizá-lo reduz o número de componentes eletrónicos separados que é preciso comprar e ligar.
Os resultados também revelam até onde chega atualmente esta abordagem. A marcha e a visão são processadas no telemóvel, enquanto o processamento de conversação recorre a um computador portátil externo. O PhoneBot não tem braços e o seu controlador de marcha foi treinado para terreno plano. O objetivo imediato é a educação, a investigação e a experimentação.
Como o telemóvel controla 13 articulações
O PhoneBot transporta o smartphone num suporte acima das ancas. A câmara observa o ambiente, enquanto a unidade de medição inercial do telemóvel, ou IMU, mede o movimento e a orientação. Uma IMU combina sensores que ajudam a estimar como um dispositivo se move e inclina, fornecendo ao robô informação de que precisa para manter o equilíbrio.
Uma aplicação Android personalizada executa as redes neuronais de movimento e controlo com o TensorFlow Lite, um software concebido para executar modelos de aprendizagem automática em dispositivos como telemóveis. O aparelho calcula os comandos de movimento e envia-os por Wi-Fi para um pequeno computador integrado, que transmite as instruções aos motores.
O robô tem seis articulações motorizadas em cada perna e uma articulação que roda o tronco. Cada anca tem três articulações, cada joelho tem uma e cada tornozelo tem duas. No total, a parte inferior do corpo tem 12 graus de liberdade, ou seja, 12 formas de movimento controladas de maneira independente pelas articulações.
As 13 articulações usam servomotores DYNAMIXEL XL430-W250-T. Um servo é um motor que pode ser comandado para se mover até uma posição específica, o que o torna útil para controlar um joelho, um tornozelo ou outra articulação de um robô.
A articulação do tronco permite também um movimento útil para a câmara. O PhoneBot pode rodar a parte superior do corpo para seguir uma pessoa, mantendo os pés no mesmo sítio. Assim, não é necessário deslocar o robô inteiro sempre que precisa de olhar para o lado. A ligação sem fios também facilita a substituição do telemóvel, que não precisa de uma ligação física dedicada ao corpo do robô.
Quatro telemóveis funcionaram, com uma limitação na cartografia
Os investigadores testaram o Huawei Honor 9, o Samsung Galaxy A16 5G, o Motorola Moto G 2024 e o Motorola Moto G 2025. Os quatro deram conta das funções essenciais, incluindo a deteção de movimento, o controlo da marcha e o processamento de imagem. Os três telemóveis económicos mais recentes foram comprados por cerca de 50 a 80 dólares cada.
O Honor 9 é o exemplo mais claro de reutilização de hardware: um telemóvel lançado nove anos antes da publicação do artigo ainda conseguia executar as principais tarefas de marcha e visão do robô. Os modelos económicos mais recentes também deram à equipa alternativas a um telemóvel de gama alta.
O Honor 9 tinha uma limitação de software específica. Não conseguia executar a função de cartografia integrada, porque os serviços Google necessários não estavam disponíveis no dispositivo testado nos Estados Unidos. Essa função recorre à localização e cartografia simultâneas, geralmente designadas pela sigla SLAM. Em termos simples, ajuda um robô a criar um mapa enquanto determina a sua posição nesse mapa.
Para quem escolhe um telemóvel, tanto o hardware como o software instalado são importantes. O Honor 9 testado permitia andar e detetar pessoas, mas a cartografia exigia serviços de que não dispunha. A compatibilidade com outros modelos Android ainda terá de ser testada.
O desenvolvimento do projeto abrange várias gerações de tecnologia de consumo:
- 2017: a Huawei lançou o Honor 9, o telemóvel mais antigo utilizado nos testes.
- 2024 e 2025: a Motorola lançou as duas gerações Moto G testadas juntamente com o Honor 9 e o Galaxy A16 5G.
- 6 de outubro de 2026: os autores da UCLA submeteram o preprint do PhoneBot ao arXiv.
A marcha começou num mundo simulado
O controlador de marcha do PhoneBot começou por aprender numa simulação, através de aprendizagem por reforço. Este método permite ao software experimentar ações e receber pontuações por comportamentos úteis. No caso do PhoneBot, o treino recompensava movimentos como manter o ritmo pedido, alternar os passos e permanecer de pé, e penalizava comportamentos como arrastar os pés.
A simulação incluía limitações físicas relevantes para o robô real. Os motores económicos têm limites de força e velocidade, e as engrenagens têm alguma folga, ou seja, um pequeno grau de laxidez entre componentes. Ter estes pormenores em conta ajuda o controlador a aprender movimentos que o mecanismo real consegue executar.
O treino revelou outro problema: um corpo construído de forma simétrica não aprendia automaticamente um padrão de marcha equilibrado. Em algumas sessões, o pé esquerdo permanecia à frente, enquanto a perna direita suportava grande parte do peso. Isso impunha exigências desiguais às articulações e aos motores.
Os investigadores resolveram o problema com reflexão sagital. Duplicaram exemplos de treino, invertendo os lados esquerdo e direito, para que o controlador pudesse aprender com as duas versões de um movimento. A técnica forneceu exemplos adicionais de aprendizagem sem exigir uma etapa extra de simulação física para cada exemplo refletido.
Uma pequena alteração no treino tornou a marcha mais equilibrada
A equipa comparou cinco sessões de treino independentes com exemplos refletidos com outras cinco sem esses exemplos. A reflexão acelerou e tornou mais consistente a aprendizagem na simulação, além de distribuir mais equitativamente a carga dos motores pelas duas pernas.
Uma das medidas reportadas, que quantifica a diferença entre os ângulos das articulações esquerda e direita, desceu de 0,254 radianos para 0,003 radianos na simulação. Isso corresponde a uma redução de cerca de 98,8%, calculada com base nesses dois valores. Os radianos são uma forma de medir ângulos; neste caso, o valor mais baixo indica que os movimentos dos dois lados se tornaram muito mais semelhantes.
O controlador foi depois transferido para o robô físico, onde a equipa demonstrou a marcha, o seguimento de uma pessoa e a capacidade de se levantar quando está deitado de barriga para baixo. A comparação numérica descreve a marcha simulada, enquanto essas demonstrações mostram os comportamentos alcançados no hardware.
Esta parte do trabalho é importante porque os componentes económicos impõem limites que o software tem de respeitar. Um telemóvel consegue calcular comandos rapidamente, mas os motores ainda têm de os executar. A abordagem de treino do PhoneBot relaciona as decisões do controlador com a força e o comportamento mecânico do corpo.
O que inclui o preço de 400 dólares
Os investigadores estimam em cerca de 400 dólares o custo do hardware do PhoneBot, sem incluir o smartphone. O peso indicado, de 1,8 quilogramas, inclui o telemóvel e a bateria. Quem já tiver um aparelho compatível poderá reutilizá-lo; quem tiver de o comprar terá de acrescentar essa despesa ao orçamento de hardware do robô.
Os pequenos robôs humanoides de investigação incluídos na comparação custam entre cerca de 3500 e 13 800 dólares. Face a estes valores, a estimativa de 400 dólares para o hardware do PhoneBot é cerca de 88,6% inferior à da plataforma menos dispendiosa e cerca de 97,1% inferior à da mais cara.
Os robôs comparados têm capacidades diferentes, o que é importante na escolha do equipamento. O PhoneBot não tem braços, utiliza motores económicos com capacidade de carga limitada e está concebido para andar em terreno plano. Um laboratório que precise de manipular objetos ou de realizar movimentos mais exigentes terá de ponderar esses requisitos juntamente com o preço de compra.
Uma plataforma de robótica com smartphone desenvolvida anteriormente, a OpenBot, foi criada por investigadores do Intelligence Systems Lab da Intel e usava um corpo com rodas que custava cerca de 50 dólares. O PhoneBot aplica a mesma ideia geral de reutilizar um telemóvel num corpo que tem de manter o equilíbrio sobre duas pernas. A estimativa de hardware é oito vezes superior ao custo indicado para o corpo da OpenBot, refletindo uma tarefa mecânica diferente.
A conversação é processada num computador portátil
O artigo sobre o PhoneBot descreve a interação por conversação, a gravação de vídeo e a telepresença móvel, além da marcha e do seguimento de pessoas. Telepresença significa utilizar um dispositivo controlado à distância para ver e comunicar a partir de outro local. Um telemóvel fornece uma câmara, um microfone, um altifalante e uma ligação sem fios que podem servir estas atividades.
Atualmente, a interação por voz divide as tarefas entre dispositivos. O telemóvel trata da entrada e saída de áudio, mas o reconhecimento da fala e o processamento da linguagem são executados num computador portátil próximo, ligado por Wi-Fi. O controlo da marcha e o processamento de visão são executados no próprio telemóvel.
A equipa pretende explorar a execução de modelos de linguagem adequados diretamente no smartphone. Propõe também software de planeamento que poderá combinar instruções faladas com informação visual para escolher as ações do robô. Estas melhorias reduziriam a dependência do computador externo e alargariam o leque de tarefas que os utilizadores poderiam pedir ao robô.
Os limites físicos do PhoneBot são claros. Sem braços, não consegue pegar em objetos nem deslocá-los. O seu controlador de marcha foi treinado para terreno plano, e os motores pequenos limitam o peso que pode transportar e a força dos movimentos que consegue executar.
Os investigadores pretendem estudar a possibilidade de adicionar braços leves e permitir a marcha em terreno irregular. Não foram indicadas datas para essas melhorias nem para transferir o processamento de conversação para o telemóvel. Por enquanto, a plataforma demonstrada centra-se no movimento, na deteção e na interação dentro dos limites do hardware atual.
Projetos abertos dão aos estudantes um ponto de partida
Os autores da UCLA descrevem o PhoneBot como uma plataforma acessível e reproduzível para educação, investigação e prototipagem rápida. A publicação dos projetos de hardware e software dá aos estudantes e investigadores um ponto de partida que podem montar, analisar e modificar.
Uma turma pode utilizar a plataforma para estudar de que forma a imagem da câmara influencia o movimento, como o equilíbrio depende das leituras dos sensores ou como um controlador funciona em diferentes telemóveis compatíveis. Os investigadores podem partir da estrutura existente para testar novas funções de perceção ou interação. Estas utilizações decorrem diretamente da combinação de componentes eletrónicos acessíveis com um projeto de robô editável.
A estimativa de 400 dólares para o hardware poderá facilitar a construção de mais do que uma unidade por laboratório, dependendo das necessidades de montagem e equipamento. Com vários robôs, as equipas poderiam comparar alterações usando corpos semelhantes, enquanto o projeto partilhado facilitaria a reprodução de experiências.
O PhoneBot também evidencia uma importante lição de engenharia: o custo do hardware é apenas uma parte do que torna um robô utilizável. A equipa teve ainda de treinar o software de marcha, corrigir uma passada desequilibrada, ter em conta os limites dos motores e verificar a compatibilidade dos telemóveis. Os projetos abertos permitem que outros analisem e melhorem essas decisões.
Telemóveis antigos encontram outras funções de computação
A Google está também a desenvolver um projeto com a Universidade da Califórnia, em San Diego, para utilizar cerca de 2000 telemóveis Pixel sem uso como um pequeno centro de dados. Esse projeto e o PhoneBot aproveitam processadores de smartphones existentes em contextos diferentes: um agrupa dispositivos para tarefas de computação, enquanto o outro integra um telemóvel numa máquina em movimento.
O interesse na reutilização surge numa altura em que o investimento em centros de dados de IA aumenta a procura de memória de elevado desempenho e pressiona os orçamentos de componentes de outros fabricantes de eletrónica. A redução de custos específica do PhoneBot resulta do aproveitamento da câmara, dos sensores de movimento, do processador e da ligação sem fios já existentes no telemóvel, em vez de comprar essas funções em separado.
As experiências da UCLA dão um resultado concreto a esta abordagem. Quatro modelos Android testados, incluindo um lançado em 2017, forneceram capacidade de computação e deteção suficiente para as tarefas essenciais do robô. A limitação de cartografia do Honor 9 mostra também por que motivo a reutilização exige verificar o suporte de software, além do desempenho do processador.
O PhoneBot dá a um smartphone envelhecido uma função útil numa ferramenta de investigação, com um corpo e um sistema de controlo concebidos em função do que esse telemóvel e os motores económicos conseguem fazer. Os próximos objetivos de desenvolvimento são igualmente concretos: adicionar braços leves, aprender a andar em terreno irregular e transferir mais processamento de conversação para o telemóvel.
Pontos-chave
- O PhoneBot da UCLA tem cerca de 48 centímetros de altura e pesa 1,8 quilogramas, incluindo o smartphone e a bateria.
- O custo estimado do hardware é de 400 dólares, sem incluir o telemóvel.
- Os quatro telemóveis Android testados suportaram as funções essenciais de marcha, deteção e visão, incluindo o Huawei Honor 9 de 2017.
- O Honor 9 não dispunha dos serviços Google necessários para a cartografia integrada.
- Os exemplos de treino refletidos melhoraram a marcha simulada e equilibraram as exigências impostas às duas pernas.
- Atualmente, o PhoneBot não tem braços, foi treinado para andar em terreno plano e recorre a um computador portátil externo para o processamento de conversação.
- Os autores afirmam que os projetos de hardware e software são totalmente de código aberto.