Um dia inteiro ao balcão, com quatro robôs aprovados
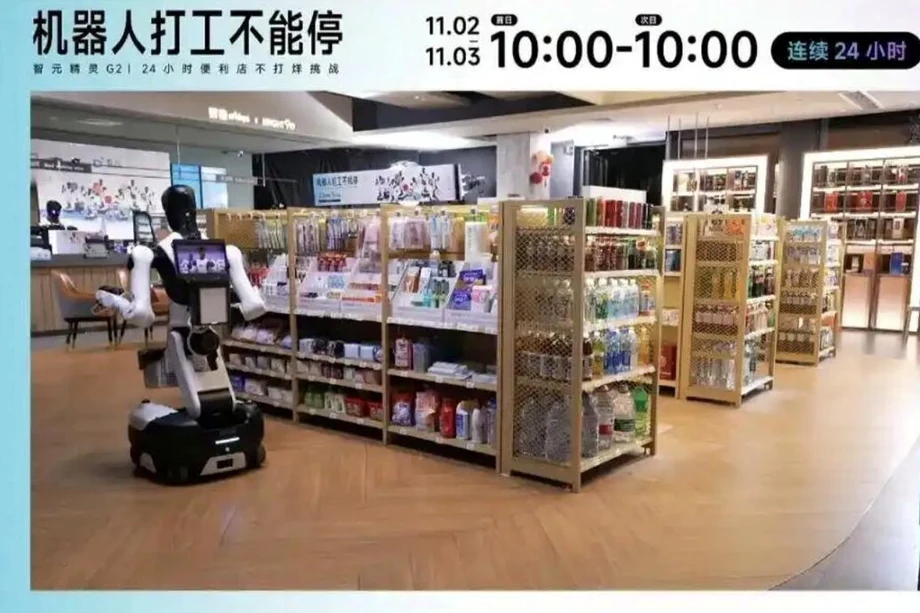
Seis robôs humanoides AgiBot G2 concluíram 1730 tarefas durante um ensaio de 24 horas numa loja de conveniência em funcionamento no distrito de Xuhui, em Xangai, atendendo clientes à hora de almoço, ao fim do dia, durante a noite e ao pequeno-almoço. Quatro dos seis passaram na avaliação de período experimental do evento, que teve em conta a conclusão das tarefas, a rapidez de resposta, a gestão de situações imprevistas e o feedback dos clientes.
Índice
- Um dia inteiro ao balcão, com quatro robôs aprovados
- Como os seis robôs dividiram o trabalho
- Clientes e testadores alteraram as condições
- Porque é difícil embalar um pão ou abrir a porta de um congelador
- O software que liga decisões e movimentos
- O que foi avaliado e o que continua por esclarecer
- Do lançamento de produtos a um turno noturno
- O que o ensaio significa para o trabalho nas lojas
- Principais pontos
O desafio decorreu entre as 10h00 de 2 de novembro e as 10h00 de 3 de novembro. Cada robô tinha uma função fixa, desde receber clientes e ir buscar produtos até preparar café e limpar mesas. A AgiBot afirmou que a transmissão em direto atraiu mais de 2 milhões de espectadores online.
A função mais movimentada, segundo a contagem final da empresa, foi a receção de clientes, com 683 interações. Os robôs também concluíram 369 recolhas e entregas de produtos, prepararam 147 cafés, serviram 126 pequenos-almoços, repuseram produtos e verificaram prateleiras 277 vezes e limparam mesas 128 vezes.
O ensaio reuniu vários problemas difíceis num só local: perceber o que o cliente pretende, encontrar o produto certo, manusear os objetos com cuidado e circular entre pessoas. Os testadores convidados mudaram deliberadamente os produtos de sítio e bloquearam percursos, enquanto a loja continuava a funcionar normalmente em torno das máquinas.
A AgiBot descreveu o ensaio como uma operação sem intervenção humana, ou seja, sem demonstrações humanas ou ajustes manuais na loja. Ainda assim, os resultados publicados deixam por esclarecer uma parte importante do desempenho: a empresa divulgou o número de tarefas concluídas e as taxas de sucesso da operação anterior à transmissão em direto, mas não publicou as taxas de sucesso do ensaio de 24 horas nem o número de intervenções humanas.
Como os seis robôs dividiram o trabalho
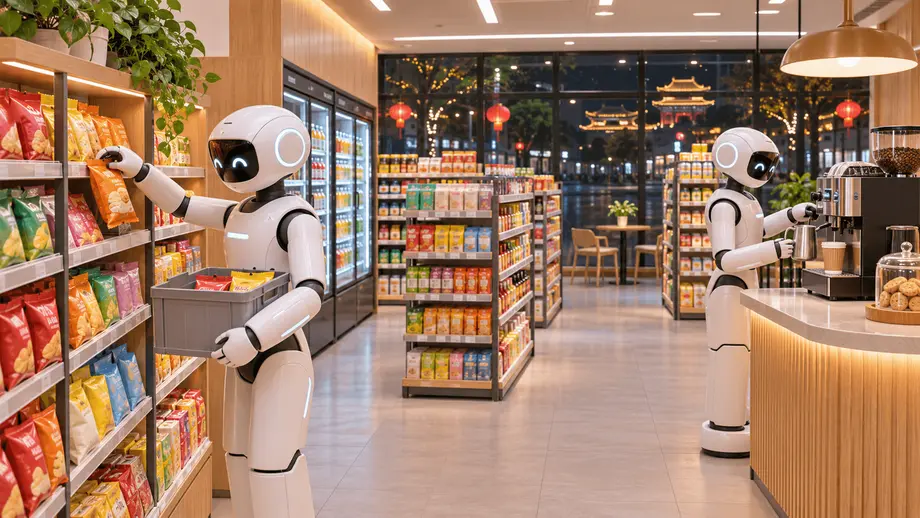
Um robô recebia os clientes à entrada. Dois tratavam da recolha de produtos, da reposição e da verificação das prateleiras. Um quarto preparava café, um quinto trabalhava na caixa e servia comida quente, e o sexto limpava as mesas.
As funções fixas deram aos robôs cargas de trabalho diferentes. Receber um cliente exige uma sequência de ações distinta da preparação de uma bebida ou do acondicionamento de alimentos. Mesmo dentro de uma só função, um robô podia deparar-se com pedidos diferentes, produtos fora do lugar ou um corredor ocupado por um cliente.
Em conjunto, a receção de clientes e a recolha de produtos representaram 1052 das 1730 tarefas concluídas, ou cerca de 61 por cento. Isto dá uma ideia de onde se concentrou boa parte da atividade, embora a contagem atribua o mesmo peso a tarefas que podem exigir tempos e esforços muito diferentes.
O total foi o seguinte:
- Receção de clientes: 683.
- Recolhas e entregas de produtos: 369.
- Preparação de café: 147.
- Serviço de pequeno-almoço: 126.
- Reposição de produtos e verificação das prateleiras: 277.
- Limpeza de mesas: 128.
Somando os seis robôs, a equipa concluiu cerca de 72 tarefas por hora. A procura efetiva variou entre os períodos de maior movimento e as horas mais calmas da noite.
Clientes e testadores alteraram as condições
Os testadores convidados desafiaram os robôs com situações que exigiam mais do que memorizar onde costumam estar os produtos. Misturaram refrigerantes de cola normais e sem açúcar e, depois, pediram especificamente a versão sem açúcar. Também baralharam uma prateleira inteira de pastilhas elásticas.
Segundo foi divulgado, os robôs combinaram o pedido oral da bebida com verificações visuais para identificar o refrigerante certo. No caso das pastilhas, contaram os produtos visualmente enquanto arrumavam a prateleira, em vez de se basearem nas posições indicadas pelas etiquetas de preço.
Ambos os testes visavam um problema comum no retalho: a loja à frente de um trabalhador pode não corresponder à disposição esperada. Um cliente pode voltar a colocar um produto no sítio errado, e embalagens semelhantes podem fazer com que produtos diferentes pareçam quase iguais.
Os testadores também se colocaram nos corredores e deixaram caixas no caminho dos robôs. Segundo foi divulgado, as máquinas pararam e escolheram novos percursos para contornar os obstáculos. Numa loja em funcionamento, a deslocação e o serviço estão ligados: chegar à prateleira em segurança faz parte de cumprir o pedido do cliente.
Porque é difícil embalar um pão ou abrir a porta de um congelador
Ren Guanghui, vice-presidente do centro de investigação de inteligência incorporada da AgiBot, descreveu as lojas de conveniência como ambientes exigentes, devido à variedade de produtos, aos diferentes pedidos dos clientes e aos utensílios que os robôs têm de utilizar. Uma tarefa fabril pode decorrer num ambiente mais estável, com uma gama mais restrita de objetos e movimentos.
Embalar um pão ilustra a dificuldade. O robô tem de usar uma pinça, agarrar o alimento e abrir um saco de papel. Cada etapa altera a posição dos objetos e o espaço disponível para o movimento seguinte. Agarrar o alimento com sucesso é apenas uma parte da conclusão do pedido.
A abertura de um congelador criou outra série de problemas durante o desenvolvimento. O robô tinha de perceber para que lado a porta abria e quanta força devia aplicar. Depois, tinha de coordenar os dois braços, segurando a porta com um enquanto usava o outro para retirar um produto.
Ren explicou que os sensores na cabeça e nos pulsos, juntamente com os sensores de força nos braços, ajudam o robô a avaliar os movimentos. A deteção da força permite à máquina perceber com quanta força está a empurrar ou a puxar, ajudando-a a evitar uma colisão brusca ou danos na porta.
Algumas das tarefas mais difíceis envolviam produtos que se dobram, deslocam ou partem facilmente. Pendurar sacos de doces em ganchos e pegar em bolos moles sem os esmagar continuou a ser difícil, e os robôs falharam por vezes. Estes exemplos mostram por que razão um ensaio numa loja deve avaliar a qualidade do manuseamento, além do número de tarefas concluídas.
O software que liga decisões e movimentos
Os seis robôs foram coordenados pelo Genie Master, a plataforma de agentes de inteligência incorporada da AgiBot. A empresa afirma que o seu Protocolo de Execução Incorporada liga as decisões sobre as tarefas, o movimento físico e o feedback dos resultados.
Em termos simples, a inteligência incorporada é inteligência artificial que atua através de uma máquina física. Um robô de loja tem de transformar um pedido em movimentos e, depois, usar os sensores para verificar o que aconteceu. Pedir uma bebida define um objetivo; encontrar, agarrar e entregar o recipiente correto exige uma sequência de ações físicas.
A AgiBot afirma que o sistema analisa diariamente as execuções bem-sucedidas e as falhadas, guarda experiências úteis na memória de longo prazo e transforma tentativas corrigidas em dados de treino. Esses dados consistem em exemplos que o sistema pode usar para melhorar o comportamento futuro.
Ren afirmou que o sistema de pedidos começou por registar pedidos falhados, atualizações de estado que não eram registadas e conflitos relacionados com as posições dos robôs. Os problemas de coordenação do fluxo de trabalho foram analisados no próprio dia, e as alterações entraram em vigor no dia seguinte sem modificar o modelo.
Os robôs também praticavam nas horas mais calmas. Ren afirmou que, nos períodos de inatividade durante a noite, iam às prateleiras praticar tarefas mais difíceis. Assim, a loja era simultaneamente um local de trabalho e um espaço de prática adicional, com tarefas a decorrer fora dos períodos de maior afluência.
A descrição da empresa liga várias vertentes do desenvolvimento de robôs que muitas vezes são apresentadas separadamente: escolher uma ação, executá-la e aprender com o resultado. A loja de conveniência reuniu essas vertentes numa só operação, em que um erro numa etapa podia afetar o resto do pedido.
O que foi avaliado e o que continua por esclarecer
Quatro robôs passaram na avaliação do período experimental, que teve em conta a conclusão das tarefas, a rapidez de resposta, a gestão de exceções e o feedback dos clientes. Dois não passaram. Os resultados publicados não especificam o desempenho individual nem os motivos da reprovação, e também não apresentam as taxas de sucesso do ensaio de 24 horas nem os números de intervenções humanas.
Durante a operação na loja de conveniência anterior à transmissão em direto, os robôs G2 com o GO-3 Preview aumentaram a taxa de sucesso do fluxo de trabalho completo de 28,6 por cento no primeiro dia para uns estáveis 85,7 por cento ao quinto dia. A taxa de sucesso em tarefas individuais foi 17,7 pontos percentuais superior à obtida com o ajuste fino supervisionado convencional, ou SFT. Estes valores referem-se à operação anterior à transmissão em direto, não ao ensaio de 24 horas.
Ren afirmou que a empresa acompanharia um conjunto mais amplo de indicadores: taxa de sucesso das tarefas, sucesso à primeira tentativa, tempo de resposta, tempo total entre o pedido e a conclusão, entregas aceitáveis por unidade de tempo, frequência de intervenção humana, tempo de recuperação e disponibilidade do sistema.
Estes indicadores respondem a diferentes questões práticas. O sucesso à primeira tentativa regista se o robô conclui corretamente uma tarefa de imediato. O tempo de recuperação mede quanto demora a retomar o trabalho útil após um problema. A disponibilidade do sistema indica durante que parte do período de funcionamento previsto o equipamento está pronto a ser utilizado.
Um operador de loja precisa destes dados porque uma entrega concluída pode resultar de uma ação rápida e fluida ou de várias tentativas. Do mesmo modo, um robô que responde prontamente, mas demora muito a concluir um pedido, proporciona uma experiência diferente da de um robô que executa toda a sequência rapidamente.
A contagem final de tarefas da AgiBot regista o volume de atividade concluída. Indicadores de desempenho mais completos permitiriam a uma loja avaliar com que consistência as máquinas conseguem atender os clientes, de quanto apoio precisam e como recuperam quando algo corre mal.
Do lançamento de produtos a um turno noturno
O desafio na loja de conveniência encerrou a série de lançamentos AI WAVE da AgiBot, iniciada a 22 de outubro. A série reuniu os conjuntos de dados, a plataforma de simulação, os modelos e o hardware robótico da empresa numa operação ao vivo.
Os principais marcos foram:
- 22 de outubro: a AgiBot iniciou a série de lançamentos AI WAVE.
- 2 de novembro, 10h00: os seis robôs começaram o desafio na loja de conveniência, no distrito de Xuhui, em Xangai.
- De 2 a 3 de novembro: a equipa trabalhou durante os períodos de maior movimento à hora de almoço e ao fim do dia, o turno noturno e o pico da manhã.
- 3 de novembro, 10h00: o ensaio terminou, com a AgiBot a anunciar 1730 tarefas concluídas e quatro robôs aprovados na avaliação.
Ren apontou o trabalho noturno como uma área prática que a empresa está a explorar. As lojas abertas 24 horas por dia precisam de pessoal em horários que perturbam os padrões normais de sono, enquanto algumas tarefas repetitivas exigem longos períodos de atenção.
A AgiBot também está a explorar a troca autónoma de baterias para permitir períodos de funcionamento mais longos. Isso permitiria a um robô substituir uma bateria descarregada e voltar ao trabalho. Esta abordagem faz parte dos planos anunciados pela empresa para manter os robôs ao serviço durante longos períodos.
O que o ensaio significa para o trabalho nas lojas
A operação em Xangai colocou robôs em várias funções de serviço interligadas, enquanto os clientes continuavam a fazer compras. O dado prático mais relevante é a variedade de tarefas tentadas: falar com clientes, distinguir produtos, manusear alimentos, usar equipamentos, circular pelos corredores e limpar superfícies partilhadas.
Os momentos difíceis foram igualmente concretos. Um bolo mole exige um toque delicado. A porta de um congelador exige força controlada e coordenação dos braços. Um produto fora do sítio exige uma nova verificação visual. Cada uma destas ações é simples para um trabalhador experiente, mas requer que várias capacidades do robô funcionem em conjunto.
Para um retalhista que esteja a considerar equipamento semelhante, as questões centrais são a fiabilidade ao longo de um turno, a qualidade do serviço nos períodos de maior movimento e o nível de apoio humano necessário. A AgiBot publicou um volume significativo de atividade e um resultado misto na avaliação do período experimental. Os indicadores de desempenho que propõe permitiriam conhecer melhor o que é necessário para avaliar a utilização rotineira nas lojas.
Principais pontos
- Seis humanoides AgiBot G2 trabalharam entre 2 e 3 de novembro numa loja de conveniência em funcionamento no distrito de Xuhui, em Xangai.
- A AgiBot anunciou 1730 tarefas concluídas, incluindo 683 receções de clientes, 369 recolhas e entregas de produtos e 147 cafés.
- Quatro robôs passaram na avaliação do período experimental do evento; dois não passaram.
- Os testadores mudaram produtos de sítio e bloquearam corredores, testando a identificação, o trabalho nas prateleiras e a navegação.
- O manuseamento delicado, incluindo pegar em bolos moles e pendurar sacos de doces, continuou a ser difícil.
- A AgiBot descreveu a operação como decorrendo sem demonstrações humanas ou ajustes manuais na loja. Antes da transmissão em direto, a taxa de sucesso do fluxo de trabalho completo subiu de 28,6 por cento no primeiro dia para 85,7 por cento ao quinto dia, e a taxa de sucesso em tarefas individuais foi 17,7 pontos percentuais superior à obtida com o ajuste fino supervisionado convencional. Continuam por publicar as taxas de sucesso do ensaio de 24 horas e os números de intervenções humanas.
- A empresa está a explorar o trabalho noturno e a troca autónoma de baterias para prolongar os períodos de funcionamento.