A queda que parou o espetáculo
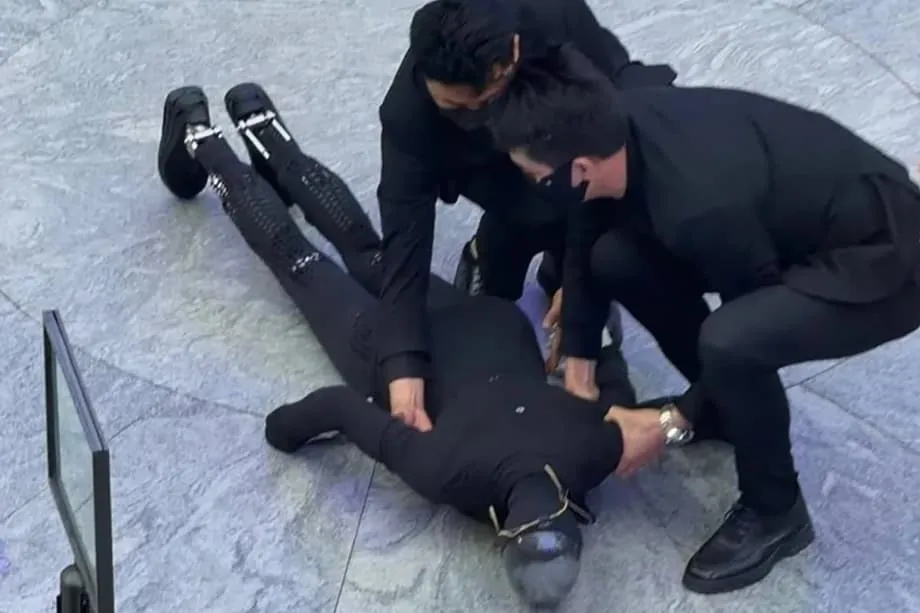
Centenas de compradores reuniram-se no centro comercial MixC, em Shenzhen, no passado fim de semana, à espera de testemunhar o futuro da robótica. Em vez disso, viram o futuro cair de cara no chão. A Xpeng Motors, o fabricante chinês de veículos elétricos conhecido pelos seus automóveis elétricos elegantes, levou a sua mais recente criação, um robô humanoide chamado Iron, ao centro comercial para a sua primeira demonstração pública. O robô, com 178 centímetros de altura e 70 quilogramas, já tinha completado várias caminhadas bem-sucedidas pelo palco, demonstrando o que a empresa descreve como uma passada semelhante à de uma modelo, concebida para imitar o movimento humano com uma graça e fluidez invulgares.
Índice
- A queda que parou o espetáculo
- Uma estreia coreografada sai do guião
- A tecnologia dentro do Iron
- Energia e processamento
- Aprender a andar como humanos
- Resposta executiva enquadra o falhanço como progresso
- A dura realidade da robótica bípede
- Ambições comerciais enfrentam escrutínio público
- O que vem a seguir para os robôs humanoides
- O essencial
Depois, durante um momento de imobilidade, o Iron perdeu o equilíbrio. A máquina tombou para trás, incapaz de se amparar, e desabou no palco com um som audível para as primeiras filas. Funcionários correram para amortecer a queda, mas o robô acabou de bruços no chão, obrigando os operadores a levá-lo para reparações e ajustes. O incidente, captado em numerosos smartphones e partilhado nas redes sociais chinesas em minutos, transformou o que deveria ser uma demonstração de proeza tecnológica num momento viral que destacou o fosso persistente entre a ambição da robótica e a realidade mecânica no setor emergente dos humanoides.
Uma estreia coreografada sai do guião
A demonstração em Shenzhen representou um marco significativo para a divisão de robótica da Xpeng. A empresa passou mais de um ano a aperfeiçoar o hardware de segunda geração do Iron, com foco em sistemas de movimento, controlo e equilíbrio para criar uma máquina capaz de se movimentar em ambientes humanos. O robô apresentava uma coluna vertebral com cinco graus de liberdade, modelada segundo a anatomia humana, músculos sintéticos que se alongam e contraem para criar movimento fluido, e uma estrutura sofisticada da anca concebida para melhorar a estabilidade durante movimentos complexos. Com 62 articulações ativas e mãos com 22 graus de liberdade cada, o Iron foi concebido para lidar desde ferramentas delicadas a objetos volumosos, mantendo uma velocidade de caminhada até 2 metros por segundo.
Durante a apresentação de sábado, o Iron executou com êxito uma passagem coreografada até ao centro da área do público, interagindo com crianças e colocando perguntas de cultura geral, incluindo uma sobre a cor das fezes do panda gigante. No entanto, enquanto estava parado no palco, os sistemas de equilíbrio do robô falharam. Vídeos a circular online mostram a máquina a oscilar antes de colapsar para trás, arrancando suspiros audíveis à multidão. A equipa do evento removeu rapidamente a unidade, e um robô de substituição continuou as demonstrações. No domingo, o segundo dia da campanha, a Xpeng tinha modificado a apresentação, mantendo o Iron preso a uma estrutura de suporte durante os intercâmbios educativos com o público, em vez de o deixar caminhar livremente.
A tecnologia dentro do Iron
Apesar do tropeço público, o Iron representa um esforço de engenharia sofisticado que conjuga inteligência artificial avançada com hardware biomimético. A estrutura interna do robô incorpora uma camada de treliça impressa em 3D chamada fáscia, colocada sob o fato exterior, que imita a musculatura humana e ajuda a amortecer as vibrações que normalmente criam movimentos abruptos em máquinas bípedes. Esta escolha de design reflete a filosofia de antropomorfismo extremo da Xpeng, uma abordagem que dá prioridade à aparência e ao movimento semelhantes aos humanos para reduzir o efeito de vale da estranheza, o desconforto psicológico que os humanos sentem ao interagir com objetos quase humanos que se comportam de forma mecânica.
Energia e processamento
O Iron funciona com uma bateria totalmente de estado sólido, um afastamento significativo das células convencionais de iões de lítio que utilizam eletrólitos líquidos. Esta fonte de energia oferece maior densidade energética, menor peso e maior segurança, respondendo a preocupações sobre a geração de calor e o risco de incêndio em robôs que operam perto de humanos. O coração computacional da máquina é composto por três chips Turing AI personalizados, que fornecem aproximadamente 2 250 a 3 000 biliões de operações por segundo. Esta capacidade de processamento suporta o sistema Vision-Language-Action da Xpeng, que liga a perceção visual diretamente ao movimento físico, permitindo ao robô responder inteligentemente ao ambiente em tempo real sem atraso nem hesitação.
Aprender a andar como humanos
Os programadores treinaram os algoritmos de movimento do Iron com milhares de horas de imagens de pessoas a caminhar, permitindo ao robô absorver o choque através das articulações dos pés quando se desloca em superfícies duras como betão ou azulejo. A máquina tem 1,78 m de altura e pesa 70 kg, dimensões escolhidas para a tornar abordável e prática para ambientes de retalho. Um ecrã curvo envolve a sua cabeça, funcionando como um rosto dinâmico capaz de mudar de expressão durante a comunicação. A empresa concebeu mesmo o robô com proporções corporais ajustáveis e características de género selecionáveis, permitindo personalização para diferentes contextos sociais e aplicações que vão do atendimento ao cliente a visitas guiadas.
Resposta executiva enquadra o falhanço como progresso
He Xiaopeng, cofundador e diretor executivo da Xpeng Motors, recorreu ao Weibo, a popular plataforma chinesa de microblogging, para abordar publicamente o incidente horas depois da queda. Em vez de tratar o tropeço como um revés ou falha de engenharia, posicionou-o como uma etapa esperada no desenvolvimento tecnológico e na melhoria iterativa. He Xiaopeng estabeleceu uma comparação direta entre a queda do robô e o desenvolvimento infantil, sugerindo que tais erros representam oportunidades de aprendizagem valiosas, e não falhas fundamentais nos sistemas de hardware ou software.
Faz-me lembrar como todas as crianças pequenas aprendem a andar. Depois de uma queda, voltam a firmar-se; o passo seguinte é começar a correr, e continuar a correr.
Este enquadramento procura mudar a perceção pública, de ver o incidente como uma avaria para o entender como parte de uma progressão natural rumo a uma locomoção bípede fiável. Curiosamente, o vice-presidente da Xpeng observou que a queda ajudou, na verdade, a provar que o robô era genuinamente autónomo e não controlado remotamente por um operador humano escondido, respondendo ao ceticismo que tinha surgido online quanto à autenticidade das atuações mais suaves anteriores do Iron. A equipa executiva parece encarar o incidente como um dado no ciclo de desenvolvimento, sublinhando que os testes públicos expõem fraquezas que os ambientes de laboratório não conseguem replicar.
A resposta reflete uma estratégia mais ampla na indústria da robótica de normalizar falhas públicas como parte do processo de desenvolvimento, à semelhança da forma como as empresas de veículos autónomos tratam acidentes menores como oportunidades de aprendizagem e não como reveses catastróficos. O debate sobre a autenticidade ganhou força online depois de demonstrações anteriores terem mostrado o Iron a mover-se com uma suavidade invulgar, levando alguns espectadores a especular que um intérprete humano poderia estar a controlar a máquina remotamente. A queda não planeada silenciou eficazmente esses rumores, uma vez que nenhum operador humano programaria deliberadamente uma falha pública. A equipa da Xpeng aproveitou o momento para realçar que o robô opera de forma autónoma, processando dados ambientais através do seu sistema Vision-Language-Action a bordo, em vez de seguir guiões pré-programados ou comandos remotos.
A dura realidade da robótica bípede
O incidente realça um desafio persistente na indústria da robótica: criar máquinas capazes de se movimentar em ambientes humanos com a mesma estabilidade e adaptabilidade que os organismos biológicos. Embora a inteligência artificial tenha feito progressos notáveis em tarefas cognitivas como o processamento de linguagem e o reconhecimento de imagens, a incorporação física continua a ser muito mais difícil de dominar. Ao contrário dos robôs com rodas ou dos drones voadores, as máquinas bípedes têm de resolver em tempo real o complexo problema matemático do equilíbrio dinâmico, ajustando-se centenas de vezes por segundo para compensar alterações na distribuição de peso e forças externas. Zhang Qiang, diretor do comité académico do Centro de Inovação de Robótica Humanoide de Pequim, explicou que os dados abrangentes sobre o movimento humano continuam a ser escassos, tornando difícil treinar robôs para lidar com as variáveis infinitas do terreno do mundo real, perturbações inesperadas e requisitos de equilíbrio estático.
Uma análise de mercado da GF Securities, um proeminente banco de investimento chinês, observa que os robôs não humanoides, em particular os cães robóticos quadrúpedes, alcançaram sucesso comercial mais depressa do que os seus homólogos bípedes. Estas máquinas de quatro patas oferecem maior capacidade de carga, capacidades de equilíbrio excecionais e sistemas de controlo mais simples. São também mais fáceis de conceber e manter, o que lhes confere vantagens práticas em aplicações industriais e de segurança, onde a aparência humana não traz qualquer benefício funcional. O relatório sugere que os designs quadrúpedes possuem maior estabilidade e exigem engenharia menos complexa para alcançar um movimento fiável.
Os robôs humanoides enfrentam desafios físicos únicos. Estar de pé sobre duas pernas cria um problema de pêndulo invertido inerentemente instável, exigindo microajustes constantes para manter o equilíbrio. Quando estão parados, robôs como o Iron têm de se equilibrar ativamente em vez de repousarem, como os humanos fazem recorrendo a estruturas biológicas passivas e reflexos. As necessidades energéticas para manter este ajuste constante são substanciais, esgotando as baterias mais depressa do que designs estáticos ou com rodas e gerando calor que pode afetar a precisão dos sensores e o desempenho dos motores durante períodos prolongados de funcionamento. Os complexos mecanismos da coluna e da cintura que permitem um movimento realista introduzem também pontos adicionais de potencial falha, criando um compromisso entre realismo estético e fiabilidade mecânica que os fabricantes têm de gerir com cuidado.
Ambições comerciais enfrentam escrutínio público
A Xpeng anunciou prazos agressivos para levar o Iron ao mercado, apontando para produção em massa até ao final de 2026, com o volume a aumentar no início de 2027. A empresa pretende produzir 1 milhão de unidades até 2030, começando pela implementação em ambientes de retalho, onde os robôs desempenharão funções de receção, visitas guiadas e assistência ao cliente. A Baoshan Iron & Steel já se associou à Xpeng para testar os robôs em funções de monitorização industrial, verificando o desgaste e potenciais falhas dos equipamentos antes que causem paragens de produção.
No entanto, o tropeço em Shenzhen desencadeou uma ligeira descida na cotação das ações da Xpeng, listada com o ticker 9868 em Hong Kong e XPEV nos Estados Unidos. Os investidores manifestaram preocupações quanto à durabilidade e à preparação da tecnologia para implementação comercial. Analistas de mercado notaram que, embora a descida tenha sido ligeira, reflete a sensibilidade dos investidores à perceção pública das empresas de robótica, onde demonstrações de fraqueza podem afetar a avaliação mais do que as especificações técnicas. A atenção também atraiu o escrutínio de concorrentes no espaço dos humanoides, incluindo o programa Optimus da Tesla e a Boston Dynamics, que já enfrentaram os seus próprios desafios com demonstrações públicas. O incidente tornou-se o quarto tema mais pesquisado no Baidu na manhã de segunda-feira e o tema mais popular na plataforma Jinri Toutiao da ByteDance na noite de domingo, segundo dados da Entobit.cn, que monitoriza tendências nas redes sociais em toda a China. A atenção generalizada sugere que o apetite do público por robôs humanoides continua elevado, mesmo quando as demonstrações revelam as limitações atuais.
A natureza pública da falha levanta questões sobre se as empresas deveriam testar tecnologia tão experimental em ambientes controlados antes de a sujeitarem à imprevisibilidade de centros comerciais cheios de espetadores, crianças e superfícies duras. Embora as demonstrações em laboratório possam mostrar um desempenho ideal em condições ótimas, as implementações no mundo real expõem os robôs a vibrações, pavimentos irregulares e à pressão psicológica da expectativa pública. Alguns analistas sugerem que lançamentos graduais em ambientes semicontrolados poderão criar confiança pública de forma mais eficaz do que tropeços mediáticos.
O que vem a seguir para os robôs humanoides
Apesar do revés, a Xpeng mantém-se empenhada no seu programa de robótica humanoide. A empresa encara as demonstrações públicas, mesmo as que resultam em quedas, como oportunidades valiosas para recolher dados sobre a interação humano-robô e o desempenho no mundo real em condições imprevisíveis. A escolha de estrear o Iron num ambiente de retalho, em vez de uma fábrica ou casa particular, reflete uma estratégia de acelerar a aprendizagem através da exposição social, aceitando que as primeiras versões sofrerão deslizes ao navegarem por espaços humanos complexos cheios de variáveis impossíveis de simular em laboratórios de desenvolvimento.
A indústria da robótica continua a apostar em designs humanoides apesar dos desafios técnicos, porque os ambientes humanos são construídos para a navegação bípede. Escadas, portas, bancadas e ferramentas pressupõem todos operadores com dois braços, duas pernas e dimensões à escala humana. Um robô que consiga funcionar nestes espaços sem exigir modificações de infraestrutura oferece maior flexibilidade do que equipamento industrial especializado, mesmo que alcançar uma locomoção fiável demore mais tempo e envolva falhas públicas pelo caminho. O potencial económico de máquinas capazes de substituir ou auxiliar perfeitamente trabalhadores humanos em espaços de trabalho existentes impulsiona o investimento contínuo apesar das dificuldades. Observadores da indústria esperam tropeços semelhantes de outros fabricantes à medida que transferem protótipos dos laboratórios para espaços públicos, sugerindo que a corrida para comercializar robôs humanoides incluirá mais falhas visíveis antes de alcançar um desempenho fiável.
Por agora, a queda do Iron serve de lembrete de que os robôs humanoides continuam a ser tecnologia experimental a aprender a navegar a realidade física. O caminho da curiosidade de laboratório para produto comercial fiável exige não só inteligência de software, mas também hardware robusto capaz de suportar as quedas inevitáveis que acompanham a aprendizagem de andar, correr e trabalhar ao lado de humanos em espaços partilhados.
O essencial
- O robô humanoide Iron, da Xpeng, caiu para trás durante a sua primeira demonstração pública num centro comercial de Shenzhen, exigindo a intervenção da equipa para retirar a unidade do palco.
- O incidente tornou-se viral nas redes sociais chinesas, tornando-se um dos temas mais populares em várias plataformas e causando uma ligeira descida na cotação das ações da Xpeng após a demonstração do fim de semana.
- O diretor executivo He Xiaopeng comparou a queda a crianças pequenas a aprender a andar, enquadrando-a como uma parte normal do desenvolvimento tecnológico e não como uma falha de engenharia.
- O Iron apresenta especificações avançadas, incluindo 62 articulações ativas, baterias de estado sólido e três chips Turing AI, mas enfrenta desafios inerentes ao equilíbrio e estabilidade bípedes.
- A Xpeng planeia produção em massa até ao final de 2026, com implementação inicial em ambientes de retalho, apesar dos obstáculos técnicos demonstrados durante a estreia pública.
- A queda realça o fosso entre demonstrações de laboratório e fiabilidade no mundo real na robótica humanoide, onde a incorporação física continua a ser mais difícil do que o desenvolvimento de inteligência artificial.